この記事では、Cintoo Connectを使用してドローンスキャンデータをCintooにインポートする手順について、要件と制限事項の概要を含め、ステップごとに説明します。
目次
ドローンスキャンの概要
ドローンで撮影した写真をPix4DやDrone Deployなどのフォトグラメトリソリューションで処理すると、色付きの非構造化点群が生成されます。この非構造化点群をCintooにアップロードするには、Cintoo Connectのインストールと使用が必要です(Cintoo Connectのインストール)。
Cintoo Connectは、この非構造化点群を処理して、自動的に再構造化します。
- 再構造化とは、ドローンのデータがあたかも空中を飛行する三脚設置型の静的スキャナーから取得されたものであるかのように、Cintoo Connectが3D仮想ビューポイント(VVP)を作成することを指します。これにより、ナビゲーション操作がしやすくなります。
- 新しく作成された3D VVPの解像度は、元の非構造化点群の解像度に基づいて自動的に計算されます。
- この処理を行っても、点群の精度や密度が損なわれることはありません。
- 新しく作成された3D VVPは、スキャン容量では、それぞれ一つのスキャンとしてカウントされます。
- 新しく作成された3D VVPは、静的スキャンデータと同様に、統合点群または構造化点群としてCintooからダウンロードおよびエクスポートできます。
- 静的スキャン、モバイルスキャン、VVPが同じ座標系を共有している場合は、Cintoo内でこれらを結合し、相互に移動できます。
要件と制限事項
Cintoo Connectは、次のドローンデータをサポートしています:
- LAS、LAZ、またはE57ファイル形式の点群
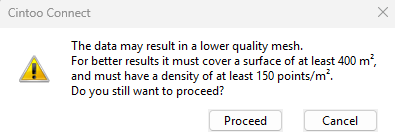
- 最高のメッシュ品質を得るには、点群が投影された地表面積で400平方メートル以上をカバーし、密度が平方メートルあたり150点(= 平方フィートあたり14点、または8.16cm/3.21inあたり1点)を超えている必要があります。
- つまり、点の総数を投影された地表面積で割った値です。
- 面積が400 m²未満、または密度が平方メートルあたり150点未満の場合、Cintoo Connectは品質に関する警告を表示します。ユーザーは、結果として得られるメッシュの品質が低くなる可能性があることを理解した上で、確認してインポートを続行できます。
- 水平飛行のみ対応しています。飛行高度はさまざまでかまいません:
- 対象外:たとえば、建物のファサードや送電鉄塔に沿った垂直飛行。水平ではない飛行をインポートするには、Cintoo ConnectのUnified Point Cloudオプションをお試しください。

- 対象外:たとえば、建物のファサードや送電鉄塔に沿った垂直飛行。水平ではない飛行をインポートするには、Cintoo ConnectのUnified Point Cloudオプションをお試しください。
- 点群がジオリファレンスされている場合、点群ファイルにはポーズが必要です。
- 点群ファイルには、点群を一つだけ含める必要があります。
- 線状インフラの場合、各プロジェクトは10キロメートル(6.2マイル)未満である必要があります(= プロジェクトの最も離れた二点間の距離)。
Cintoo Connectを使用したドローンスキャンのアップロード
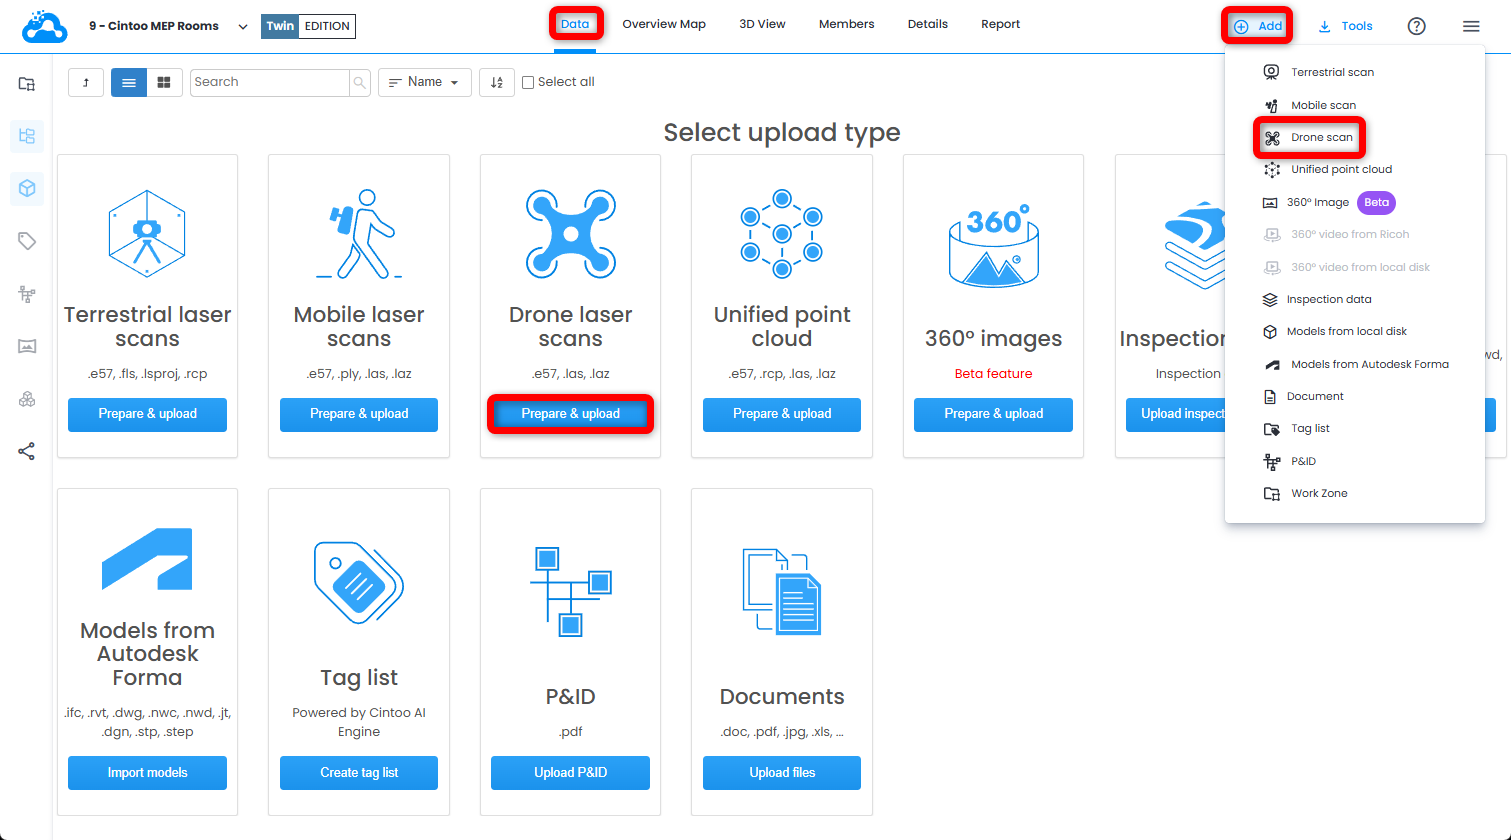
- データタブを開き、ドローンによるレーザースキャンタイルの準備してアップロードをクリックするか、右上の追加ドロップダウンメニューからドローンスキャンをクリックします。Cintoo Connectが起動します。
- Cintoo ConnectのDrone Scansタブで、Point CloudとしてE57、LAS、またはLAZファイルを選択します。

- 必要に応じて、仮想ビューポイント間のDistance(距離)を変更します。

仮想ビューポイント間のDistanceの設定によって、生成されるVVPの推定数が決まります。この数はCintoo Connectに表示され、スキャン数に加算されます。
- 必要に応じて、また使用可能なPCコア数に応じて、Data to process in parallel(並列処理するデータ数)の値を変更します。

マルチコアPCでは、既定の設定である2スキャンを超えるスキャンを並列処理できます。
処理には、平均して10メガピクセルあたり少なくとも400 MBのRAMが必要です。
たとえば:
- 8 GBのRAMがあれば、それぞれ40メガピクセルの5つのスキャンを並列処理できます。
- それぞれ160メガピクセルの5つのスキャンを並列処理するには、64 GBのRAMが必要です。
- Importをクリックします。
- 新しい3Dスキャンが、Cintooプロジェクトに一つずつ表示されます。
- 処理が問題なく実行されていることを確認するため、Messagesタブを随時確認します。

Cintoo Connectを使用したドローンスキャンの処理時間
以下の情報は参考値であり、Cintoo Connectを実行するWindowsベースのコンピューターの性能によって異なる場合があります(デスクトップ/ノートパソコンのハードウェア推奨事項)。
処理時間と生成される仮想ビューポイントの数は推定値であり、点群の密度によっても異なる場合があります。以下の表では、例として2種類の点群密度を示しています:平方メートルあたり250点(= 平方フィートあたり23点)と、平方メートルあたり2,500点(= 平方フィートあたり230点)。

推奨事項:処理対象のエリアが非常に広く、処理時間を短縮する必要がある場合は、元の点群を小さなチャンクに分割することをお勧めします。各チャンクを、並行して実行できる別々のCintoo Connectインスタンスで処理します。
この記事は役に立ちましたか?
それは素晴らしい!
フィードバックありがとうございます
お役に立てず申し訳ございません!
フィードバックありがとうございます
フィードバックを送信しました
記事の改善におけるご協力ありがとうございます。