Este artículo describe el proceso de importación de datos de escaneo de dron en Cintoo mediante Cintoo Connect, e indica los requisitos y las restricciones, además de ofrecer una guía paso a paso.
TABLA DE CONTENIDO
- Descripción general de los escaneos de dron
- Requisitos y restricciones
- Subir escaneos de dron con Cintoo Connect
- Tiempo de procesamiento de los escaneos de dron con Cintoo Connect
Descripción general de los escaneos de dron
Las fotos tomadas con un dron y procesadas con soluciones de fotogrametría como Pix4D o Drone Deploy generan una nube de puntos de color no estructurada. Para subir esta nube de puntos no estructurada resultante a Cintoo, es necesario instalar y utilizar Cintoo Connect (Instalación de Cintoo Connect).
Cintoo Connect procesará entonces esta nube de puntos no estructurada y la reestructurará automáticamente.
- Reestructurar significa que Cintoo Connect creará puntos de vista virtuales (VVP) 3D como si los datos del dron procedieran de escáneres estáticos montados en un trípode volador, lo que facilita la experiencia de navegación.
- La resolución de estos VVP 3D recién creados se calcula automáticamente a partir de la resolución de la nube de puntos no estructurada de origen.
- Este proceso no compromete la precisión ni la densidad de la nube de puntos.
- Cada uno de estos VVP 3D recién creados contará como un escaneo en la capacidad de escaneo.
- Descargue y exporte los VVP 3D recién creados desde Cintoo como una nube de puntos unificada o estructurada, exactamente igual que con los datos de escaneo estático.
- Combine escaneos estáticos, escaneos móviles y VVP en Cintoo y navegue entre ellos si comparten el mismo sistema de coordenadas.
Requisitos y restricciones
Cintoo Connect admite los siguientes datos de dron:
- Nube de puntos en formato de archivo LAS, LAZ o E57
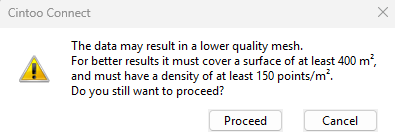
- La nube de puntos debe cubrir una superficie de terreno proyectada de al menos 400 metros cuadrados y tener una densidad superior a 150 puntos por metro cuadrado (= 14 puntos por pie cuadrado, o 1 punto cada 8.16 cm/3.21 pulg) para obtener la mejor calidad de malla
- es decir, el número total de puntos dividido por la superficie de terreno proyectada
- Si la superficie es inferior a 400 m² o la densidad es inferior a 150 puntos por metro cuadrado, Cintoo Connect muestra una advertencia de calidad; el usuario puede confirmar y continuar con la importación, teniendo en cuenta que la calidad de la malla resultante puede ser menor
- Solo vuelos horizontales, que pueden realizarse a distintas altitudes:
- No se contemplan: vuelos verticales a lo largo de fachadas de edificios o de torres eléctricas, por ejemplo. Para importar vuelos no horizontales, pruebe a utilizar la opción Unified Point Cloud de Cintoo Connect.

- No se contemplan: vuelos verticales a lo largo de fachadas de edificios o de torres eléctricas, por ejemplo. Para importar vuelos no horizontales, pruebe a utilizar la opción Unified Point Cloud de Cintoo Connect.
- Si la nube de puntos está georreferenciada, el archivo de la nube de puntos debe tener una pose.
- El archivo de la nube de puntos debe contener una sola nube de puntos.
- Para infraestructuras lineales, cada proyecto debe ser inferior a 10 kilómetros o 6.2 millas (= distancia entre los puntos más extremos del proyecto).
Subir escaneos de dron con Cintoo Connect
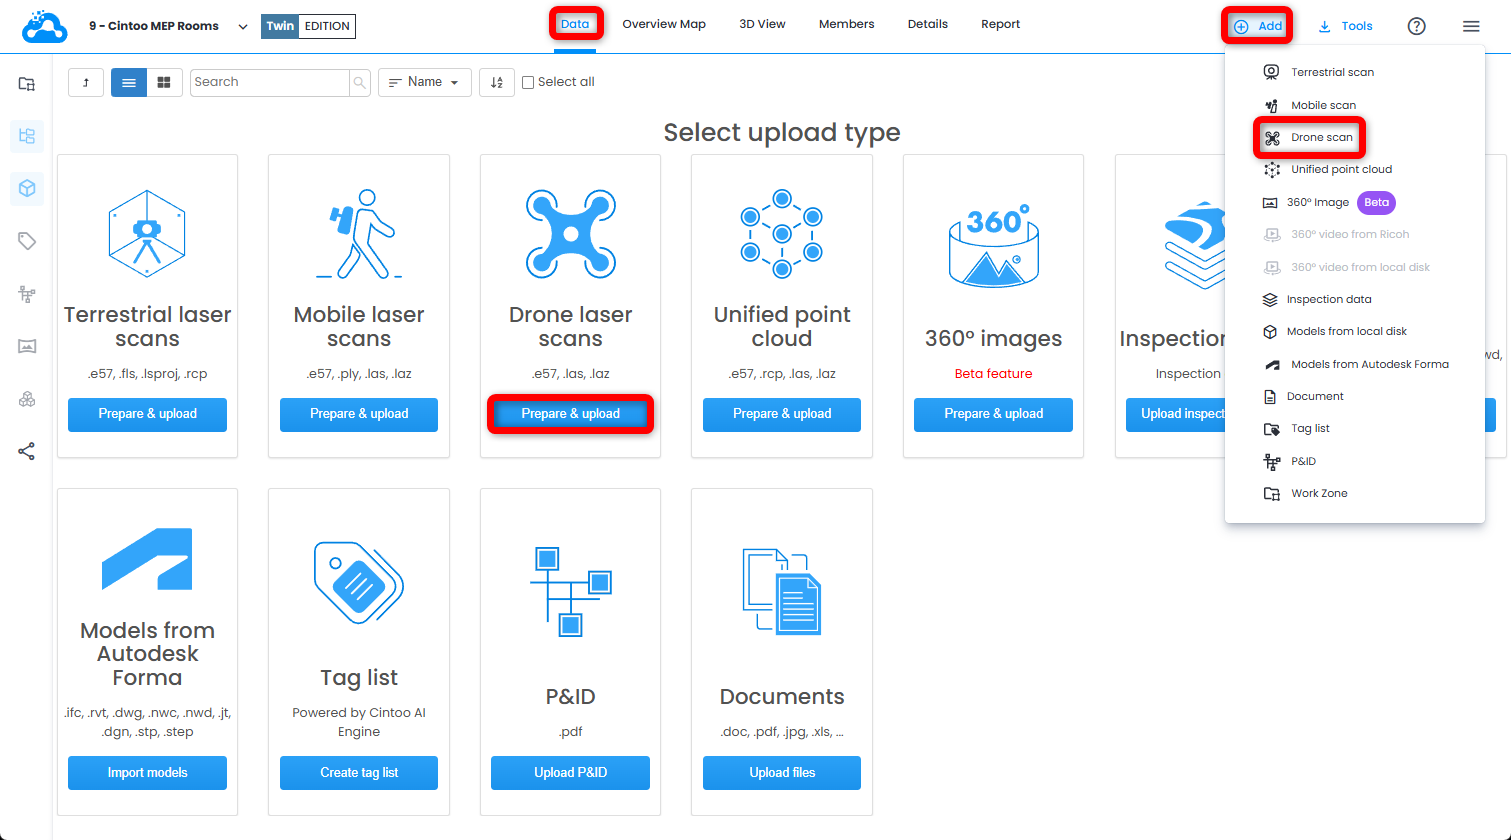
- Abra la pestaña Datos y haga clic en Preparar y subir en el mosaico Escaneos láser con drones, o haga clic en Escaneo de dron en el menú desplegable Añadir, en la parte superior derecha. Se iniciará Cintoo Connect.
- En la pestaña Drone Scans de Cintoo Connect, seleccione el archivo E57, LAS o LAZ como Point Cloud.

- Modifique la distancia (Distance) entre los puntos de vista virtuales según sea necesario.

El parámetro Distance entre puntos de vista virtuales determinará el número estimado de VVP que se generarán, el cual se indicará en Cintoo Connect y se sumará al recuento de escaneos.
- Modifique el valor de Data to process in parallel (datos que se procesarán en paralelo) según sea necesario y de acuerdo con los núcleos disponibles del PC.

Con un PC de varios núcleos es posible procesar en paralelo más de 2 escaneos (configuración predeterminada).
En promedio, se necesitan al menos 400 MB de RAM por cada 10 millones de píxeles para el procesamiento.
Por ejemplo:
- 8 GB de RAM permitirán procesar en paralelo 5 escaneos de 40 millones de píxeles cada uno.
- Se necesitarán 64 GB de RAM para procesar en paralelo 5 escaneos de 160 millones de píxeles cada uno.
- Haga clic en Import.
- Los nuevos escaneos 3D aparecerán uno por uno en el proyecto de Cintoo
- Revise la pestaña Messages de vez en cuando para confirmar que el proceso se ejecuta sin problemas.

Tiempo de procesamiento de los escaneos de dron con Cintoo Connect
La información que figura a continuación se ofrece como referencia y puede variar según la capacidad del equipo con Windows en el que se ejecute Cintoo Connect (Recomendaciones de hardware para equipos de escritorio o portátiles).
Los tiempos de procesamiento y el número de puntos de vista virtuales generados son estimaciones y también pueden variar según la densidad de la nube de puntos. En las tablas siguientes se dan como ejemplo 2 densidades de nube de puntos: 250 puntos por metro cuadrado (= 23 puntos por pie cuadrado) y 2,500 puntos por metro cuadrado (= 230 puntos por pie cuadrado).

Recomendación: si el área que se va a procesar es muy grande y es necesario mejorar el tiempo de procesamiento, se recomienda dividir la nube de puntos de origen en fragmentos más pequeños. Procese cada fragmento con una instancia de Cintoo Connect independiente (pueden ejecutarse en paralelo).
¿Le fue útil este artículo?
¡Qué bueno!
Gracias por sus comentarios
¡Sentimos mucho no haber sido de ayuda!
Gracias por sus comentarios
Comentarios enviados
Agradecemos su iniciativa, e intentaremos corregir el artículo