Dieser Artikel beschreibt, wie VLX- und MLX-Mobilscandaten in NavVis IVION formatiert sein müssen, um in Cintoo importiert zu werden, und skizziert den entsprechenden Arbeitsablauf.
INHALTSVERZEICHNIS
Scans aus NavVis IVION exportieren
Bevor Daten in NavVis IVION verarbeitet werden, muss die Option Include panoramas in e57 point cloud aktiviert sein. Siehe NavVis Knowledge Base | Point Cloud and Panorama Settings.
- Legen Sie in den Point Cloud Settings die Point cloud resolution auf maximal 5 mm (oder weniger) fest.

- Aktivieren Sie in den Panorama settings die Option Include panoramas in.e57 point cloud.

Laden Sie nach der Verarbeitung und Ausrichtung der Daten in NavVis IVION die Datei .e57 mit Panoramen herunter, indem Sie diesen Anweisungen folgen: NavVis IVION Knowledge Base | Cropping and Downloading.e57 files with panoramas.

NavVis-Scans hochladen
- Öffnen Sie die Registerkarte Daten und klicken Sie auf Vorbereiten und importieren in der Kachel Mobile Laserscans, oder klicken Sie auf Mobiler Scanner im Dropdown-Menü Hinzufügen oben rechts. Cintoo Connect wird gestartet.
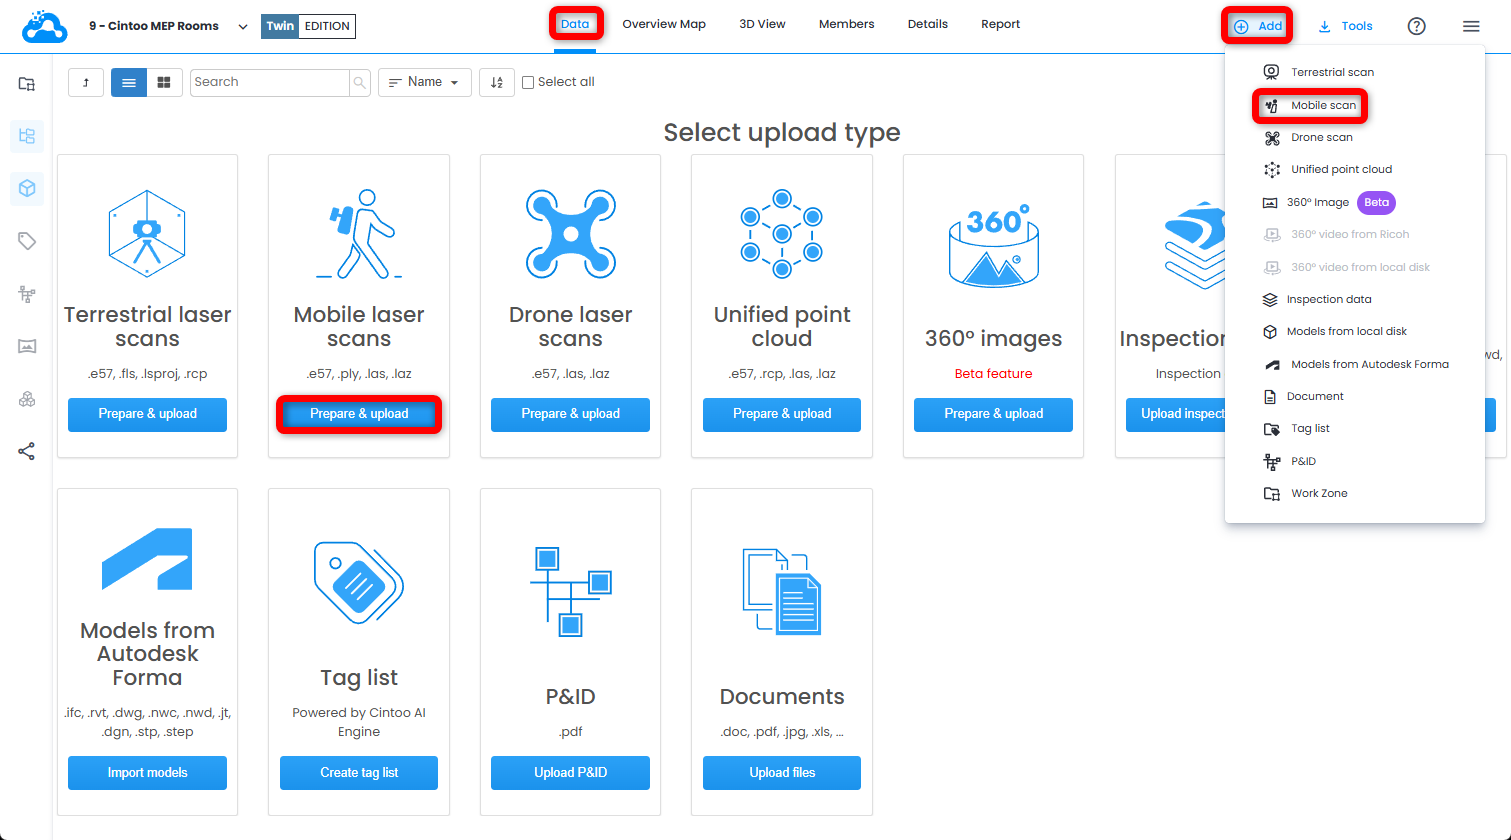
- Wählen Sie auf der Registerkarte Mobile Laser Scans in Cintoo Connect NavVis Ivion als Device/Format aus.

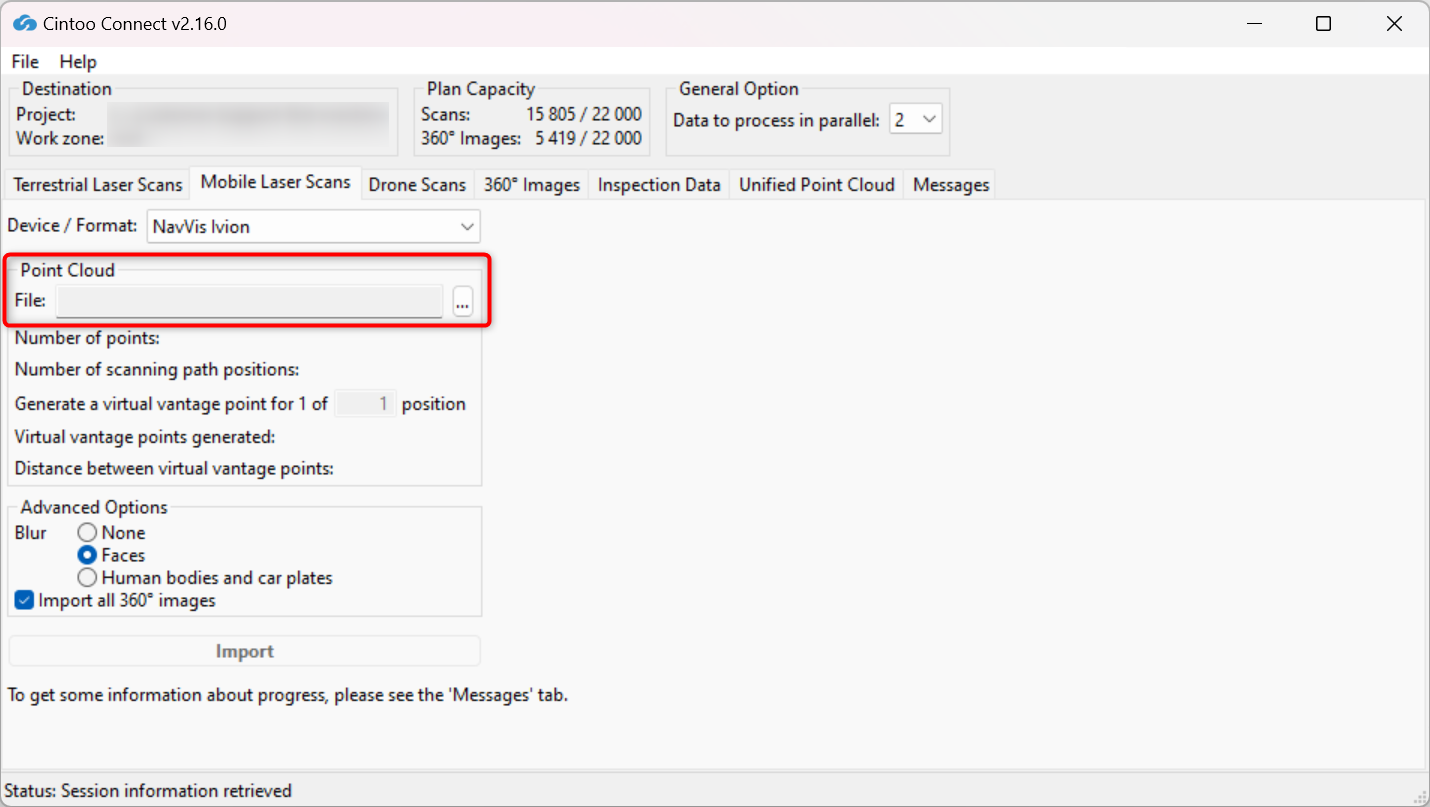
- Wählen Sie die E57-Datei als Point Cloud aus.
- Passen Sie den Wert für die Positionsabtastung bei Bedarf an, indem Sie in Generate a virtual vantage point for 1 of__ position einen Wert eingeben.
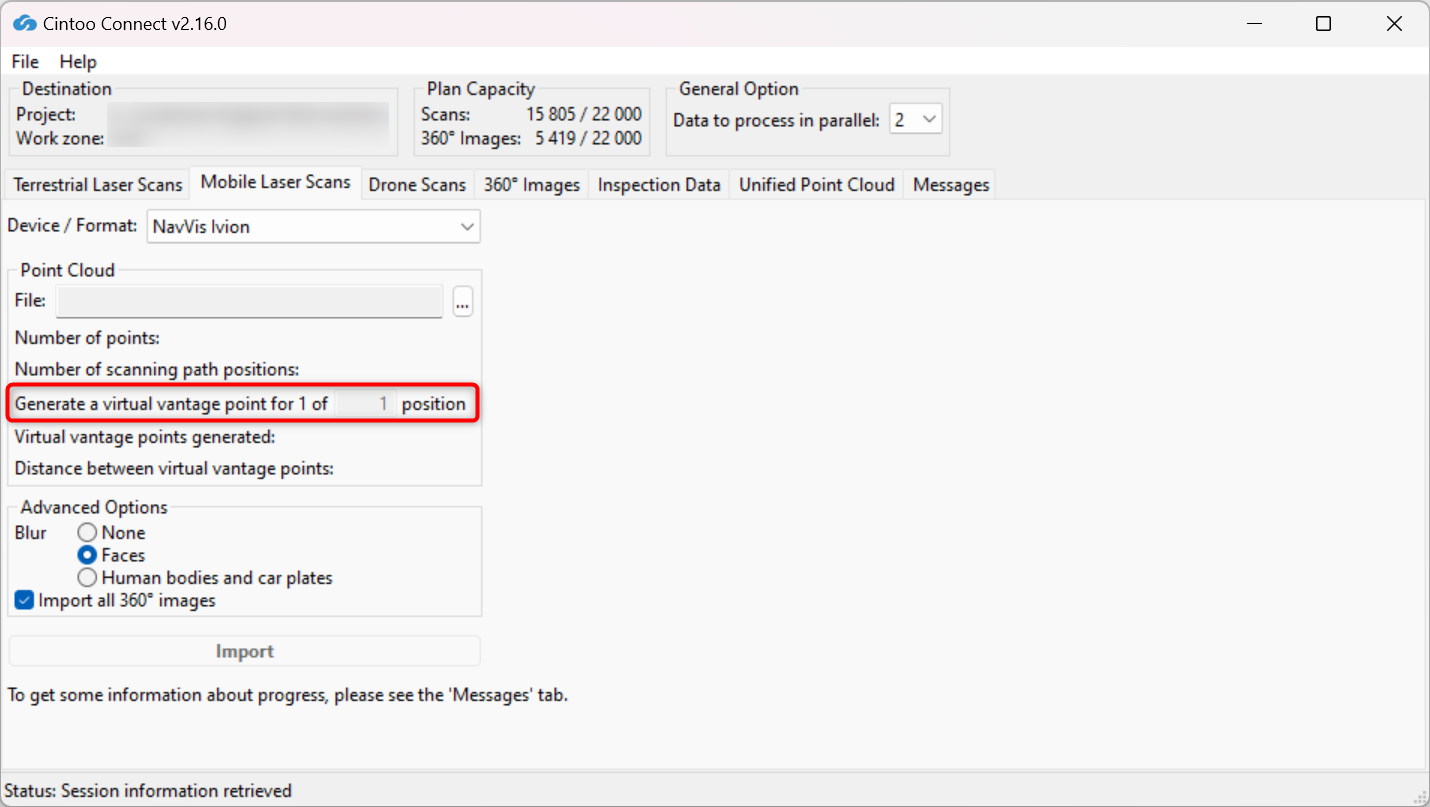
- Beispielsweise erzeugt 1 of 1 position in Cintoo für jede in der CSV-Datei des Scanpfads enthaltene Position 1 Virtual Vantage Point (VVP). 1 of 4 positions erzeugt an jeder 4. Position in der CSV-Datei des Scanpfads 1 VVP.
- Die Anzahl der VVPs und der durchschnittliche Abstand zwischen ihnen werden in Cintoo Connect angezeigt und zur Scananzahl hinzugerechnet.
- Aktivieren oder deaktivieren Sie Blur - Faces:
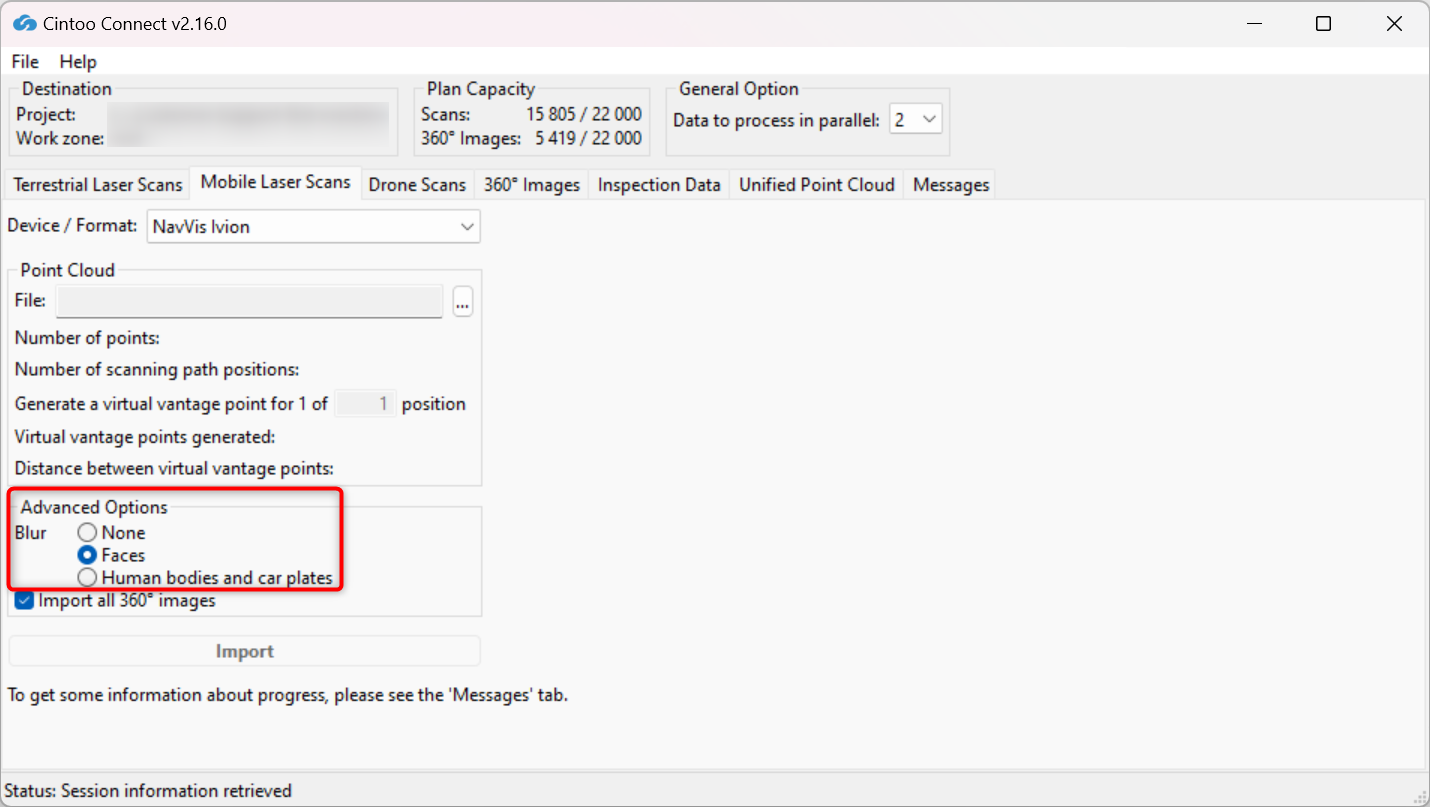
- Diese Option ist standardmäßig aktiviert. Wählen Sie die Option None, um keine Unkenntlichmachung anzuwenden.
- Diese Option macht Gesichter, die auf Panoramabildern in den nach Cintoo hochgeladenen Scans erfasst sind, automatisch unkenntlich.
- Die Unkenntlichmachung kann in Cintoo nach dem Hochladen der Scans nicht rückgängig gemacht werden.
- Dateien, die ohne aktivierte Option Blur Faces hochgeladen wurden, müssen aus dem Cintoo-Projekt gelöscht und mit aktivierter Option erneut hochgeladen werden, damit Gesichter automatisch unkenntlich gemacht werden.
- Aktivieren oder deaktivieren Sie Blur - Human bodies and car plates:
- Diese Option ist standardmäßig deaktiviert, die Option Faces ist ausgewählt.
- Aktivieren Sie diese Option, um menschliche Körper einschließlich Gesichtern und Kfz-Kennzeichen, die auf Panoramabildern in den nach Cintoo hochgeladenen Scans erfasst sind, automatisch unkenntlich zu machen.
- Die Unkenntlichmachung kann in Cintoo nach dem Hochladen der Scans nicht rückgängig gemacht werden.
- Dateien, die ohne aktivierte Option Blur Human bodies and car plates hochgeladen wurden, müssen aus dem Cintoo-Projekt gelöscht und mit aktivierter Option erneut hochgeladen werden, damit die automatische Unkenntlichmachung angewendet wird.
- Aktivieren oder deaktivieren Sie Import all 360 Images.

- Diese Option ist standardmäßig aktiviert und ermöglicht den Import aller in den Scans enthaltenen 360°-Bilder, auch wenn ein anderer Wert für die Positionsabtastung als 1 of 1 position verwendet wird.
- Deaktivieren Sie diese Option, um den automatischen Import aller in den Scans enthaltenen 360°-Bilder zu verhindern.
- Mit dieser Option hochgeladene 360°-Bilder werden auf die Kapazität für 360°-Bilder des Cintoo-Kontos angerechnet, nicht auf die Scankapazität.
- Mit dieser Option hochgeladene 360°-Bilder enthalten keine 3D-Daten. Es wird nur das Panoramabild angezeigt, daher können 3D-Anzeigeeinstellungen, Maße und Anmerkungen an diesen Positionen nicht verwendet werden.
- Passen Sie den Wert Data to process in parallel bei Bedarf und entsprechend den verfügbaren PC-Kernen an.
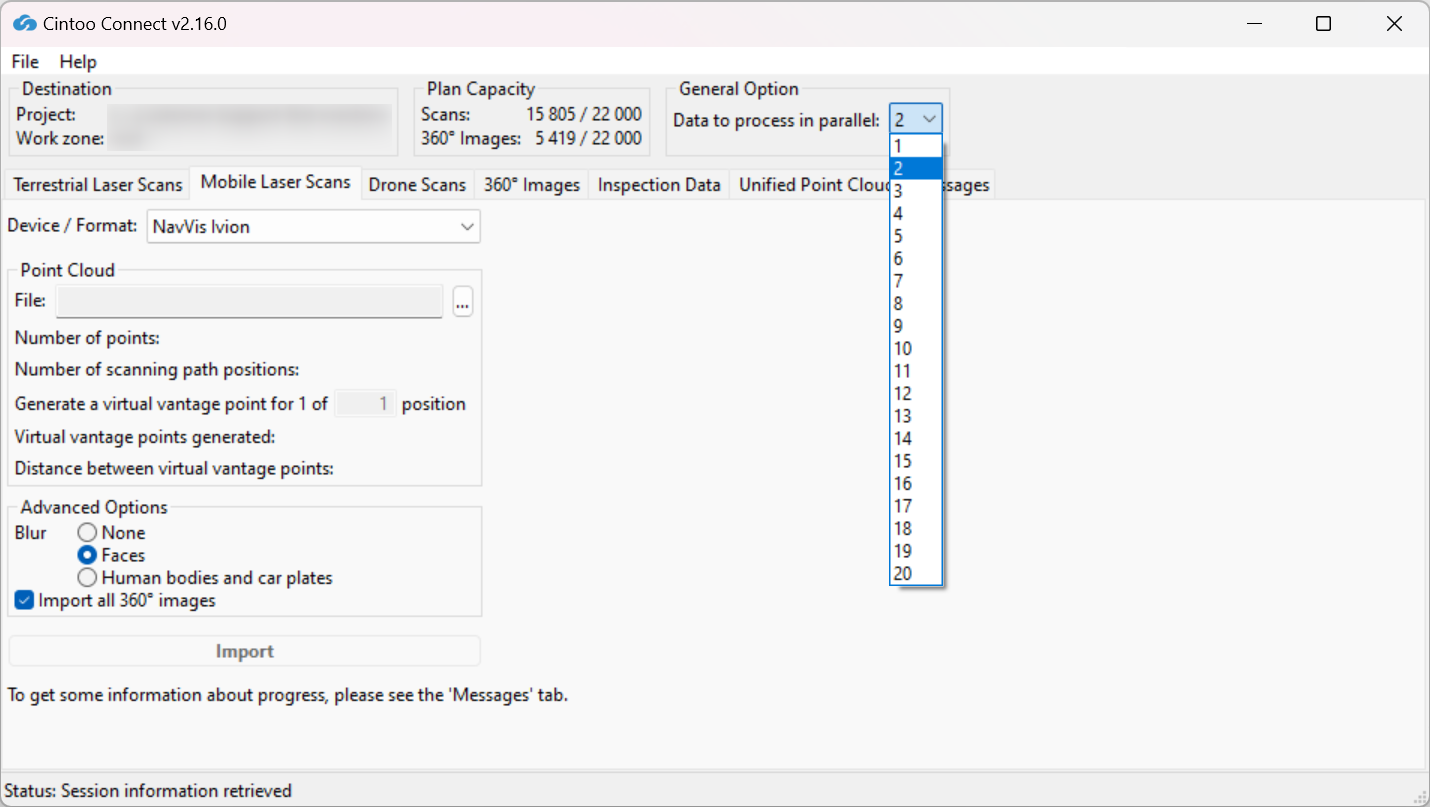
Mit einem PC mit mehreren Kernen lassen sich mehr als 2 Scans (Standardeinstellung) parallel verarbeiten.
Durchschnittlich werden für die Verarbeitung mindestens 400 MB RAM pro 10 Millionen Pixel benötigt. Zum Beispiel:
- Mit 8 GB RAM lassen sich 5 Scans mit jeweils 40 Millionen Pixeln parallel verarbeiten.
- Für die parallele Verarbeitung von 5 Scans mit jeweils 160 Millionen Pixeln werden 64 GB RAM benötigt.
- Klicken Sie auf Import.
- Neue 3D-Scans erscheinen nacheinander im Cintoo-Projekt
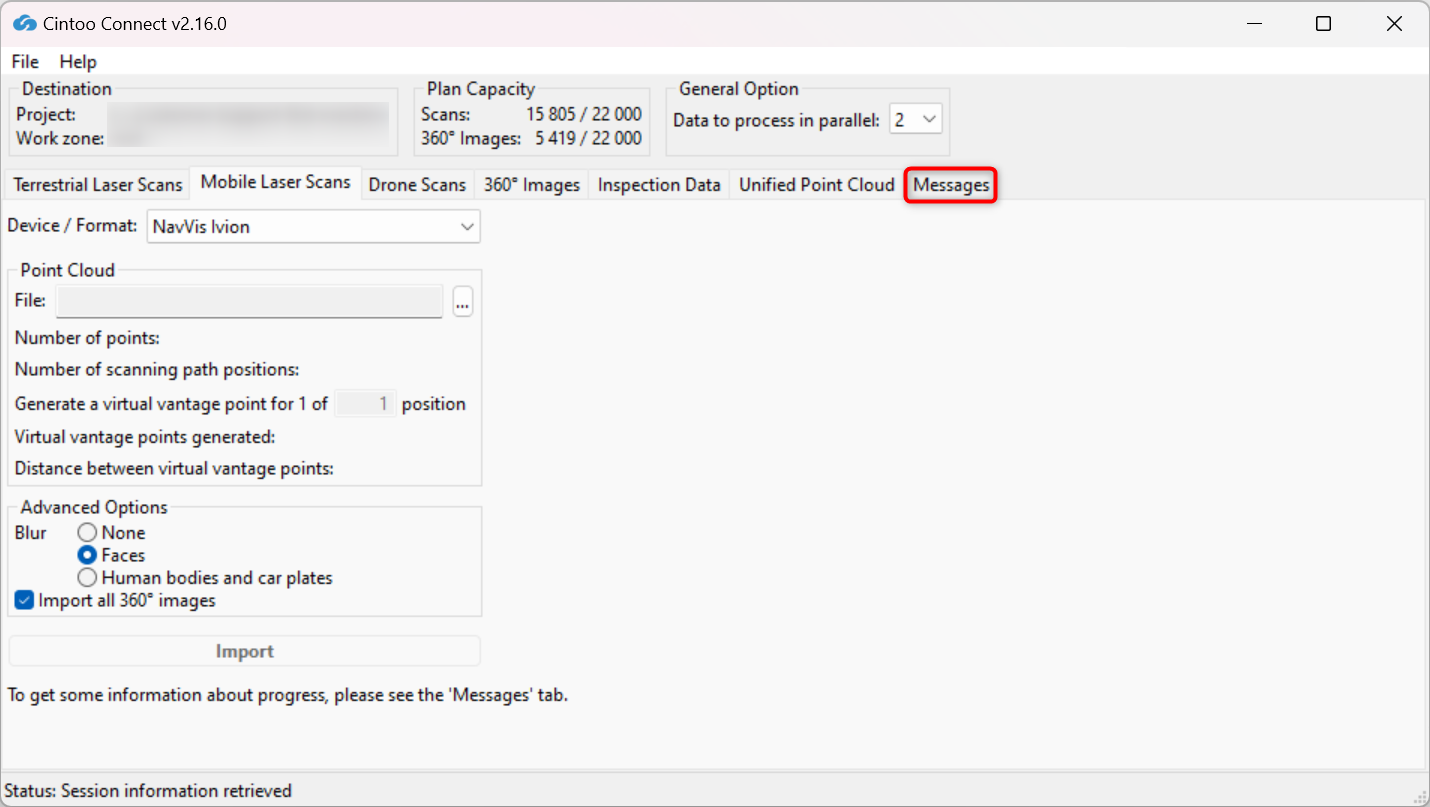
- Prüfen Sie von Zeit zu Zeit die Registerkarte Messages, um zu bestätigen, dass der Vorgang reibungslos läuft.
War dieser Artikel hilfreich?
Das ist großartig!
Vielen Dank für das Feedback
Leider konnten wir nicht helfen
Vielen Dank für das Feedback
Feedback gesendet
Wir wissen Ihre Bemühungen zu schätzen und werden versuchen, den Artikel zu korrigieren