Cet article décrit comment importer des données de scan au format E57/LAS/LAZ générique avec Cintoo Connect et présente les différentes options de mise en forme du fichier CSV associé.
TABLE DES MATIÈRES
- Importer un E57/LAS/LAZ générique avec Cintoo Connect
- Exigences relatives à la trajectoire de scan
- Utiliser des quaternions pour l'orientation
- Utiliser la valeur Heading pour l'orientation
Les données attendues par Cintoo Connect pour cette option d'import sont les suivantes :
- Nuage de points non structuré au format E57, LAS ou LAZ
- Trajectoire / trajet de scan au format CSV (voir Exigences relatives à la trajectoire de scan)
Importer un E57/LAS/LAZ générique avec Cintoo Connect
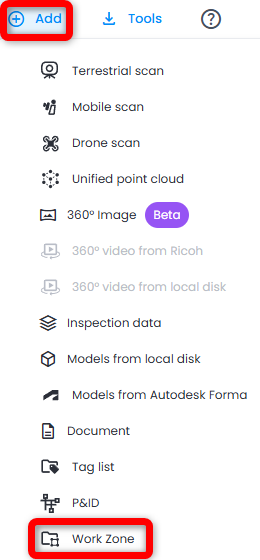
- Accédez à la zone de travail souhaitée dans l'Explorateur de Zones de Travail, ou créez une nouvelle zone de travail en cliquant sur Ajouter puis sur Zone de travail en haut à droite
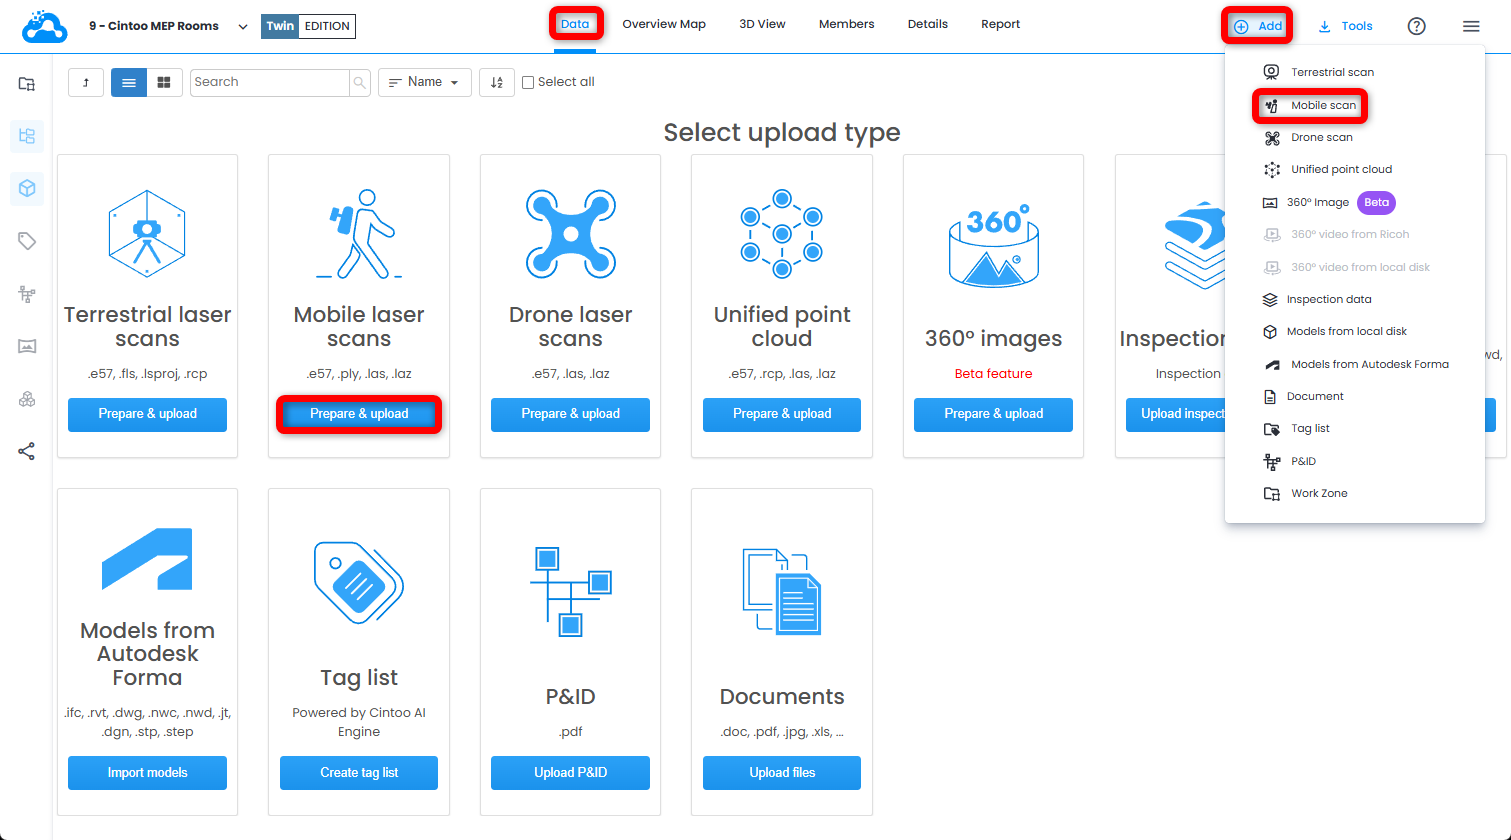
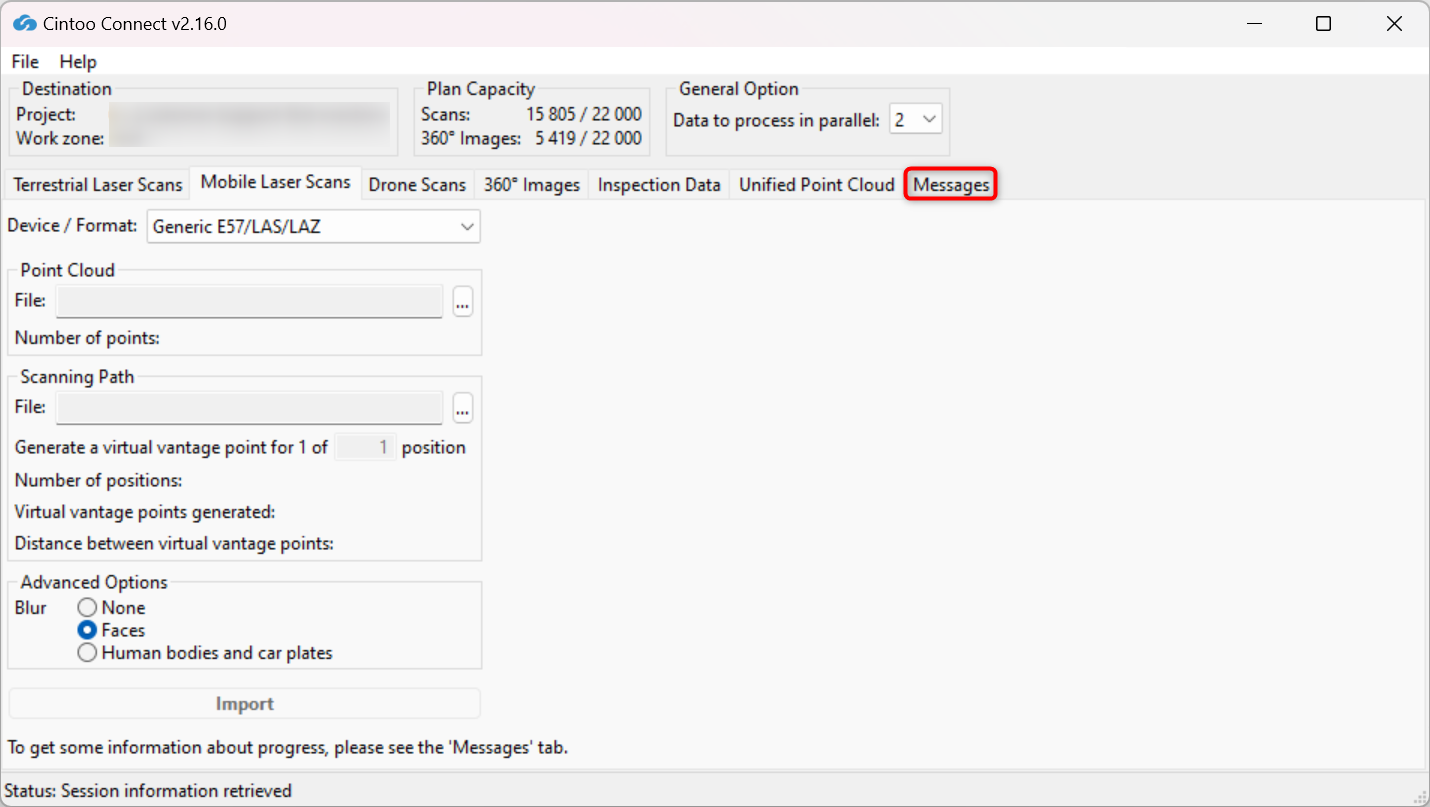
- Ouvrez l'onglet Données et cliquez sur Préparer et importer sur la vignette Scans laser mobiles, ou cliquez sur Scanneur mobile dans le menu déroulant Ajouter en haut à droite. Cintoo Connect se lance.
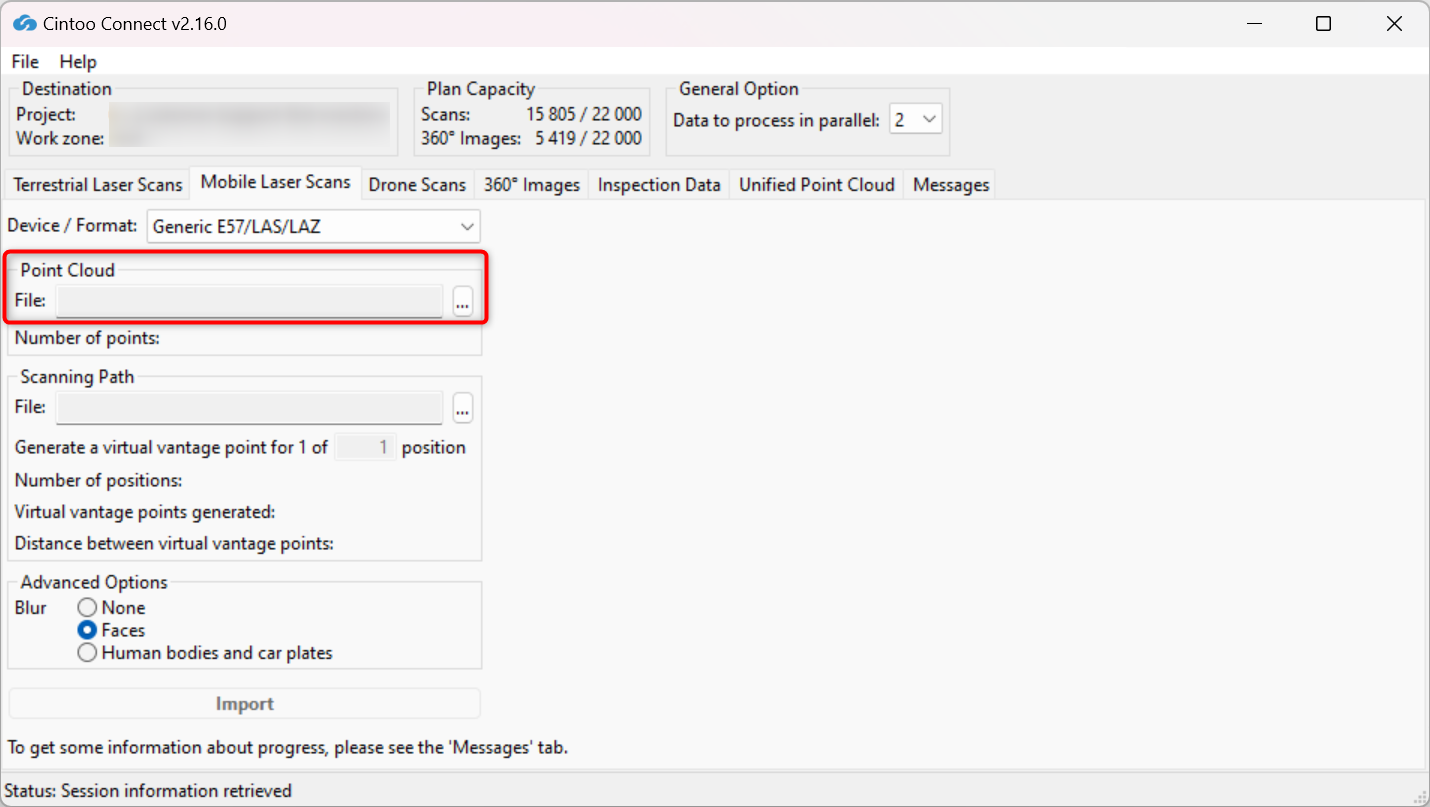
- Dans l'onglet Mobile Laser Scans de Cintoo Connect, sélectionnez Generic E57/LAS/LAZ comme Device/Format.

- Sélectionnez le fichier E57, LAS ou LAZ comme Point Cloud.
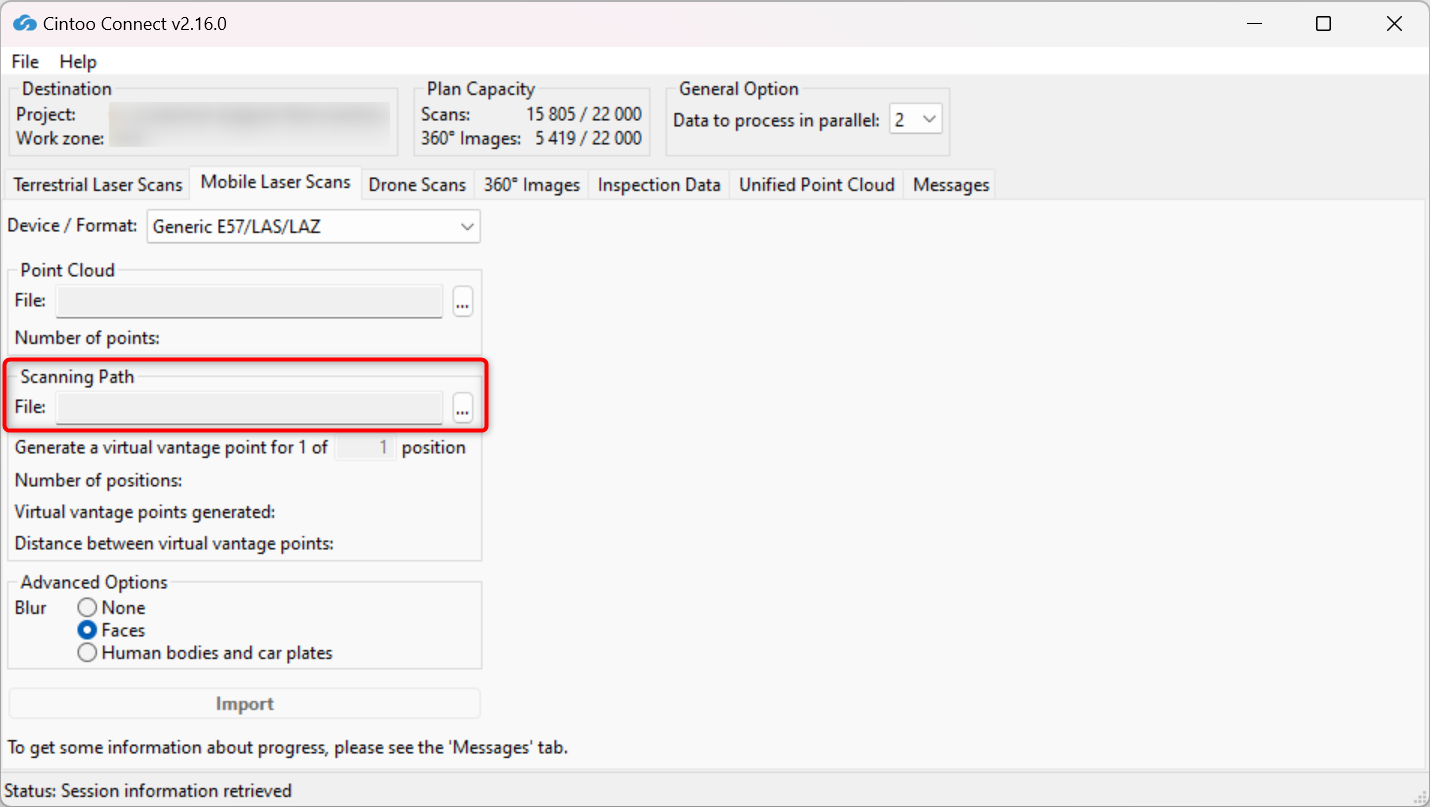
- Sélectionnez le fichier CSV comme Scanning Path.
Consultez Exigences relatives à la trajectoire de scan pour plus d'informations.
- Modifiez la valeur d'échantillonnage des positions si nécessaire en saisissant une valeur dans Generate a virtual vantage point for 1 of__ position.
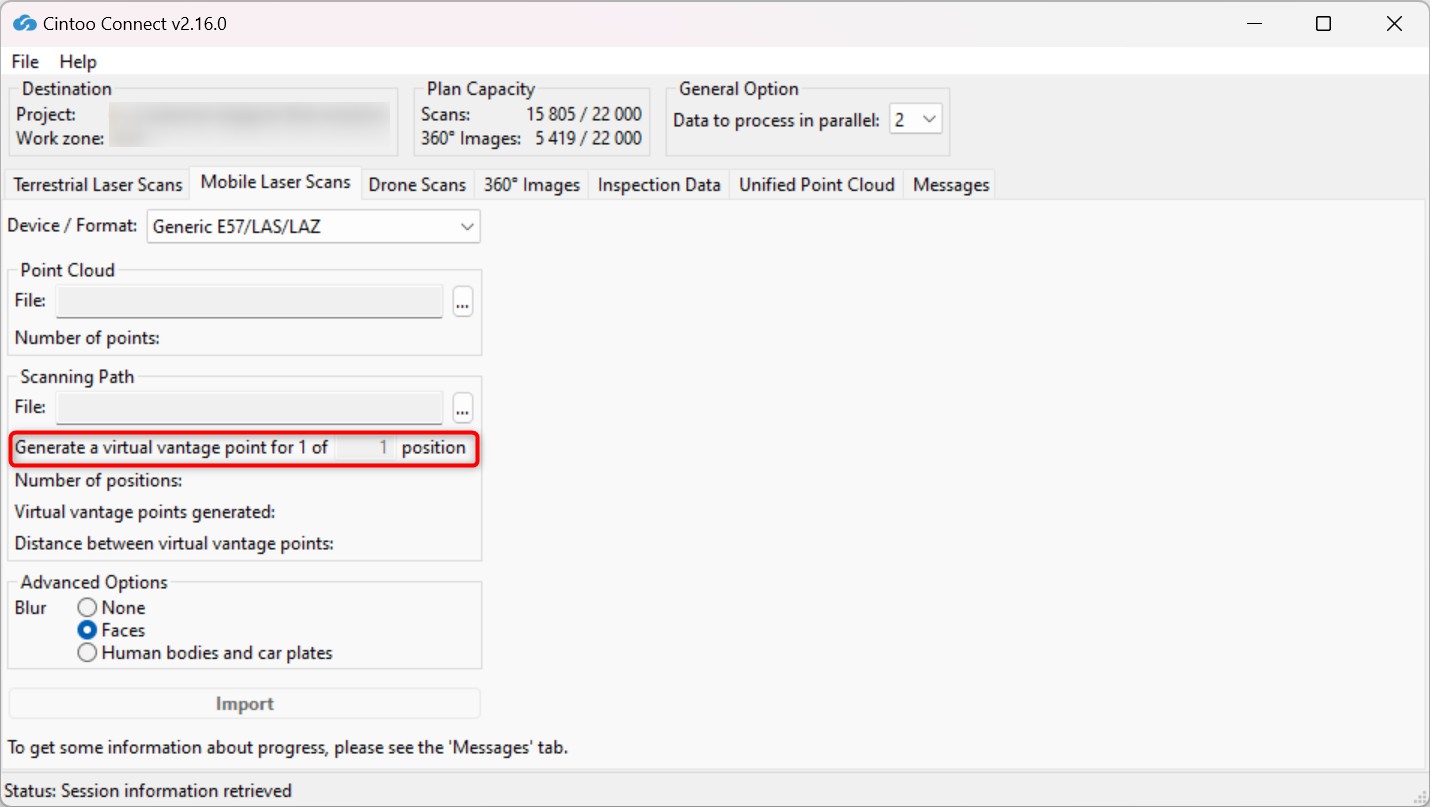
- Par exemple, 1 of 1 position créera 1 point de vue virtuel (VVP, Virtual Vantage Point) dans Cintoo pour chaque position incluse dans le CSV de la trajectoire de scan. 1 of 4 positions créera 1 VVP toutes les 4 positions incluses dans le CSV de la trajectoire de scan.
- Le nombre de VVP et la distance moyenne entre chacun d'eux seront indiqués dans Cintoo Connect et ajoutés au décompte de scans.
- Activez ou désactivez l'option Blur - Faces.
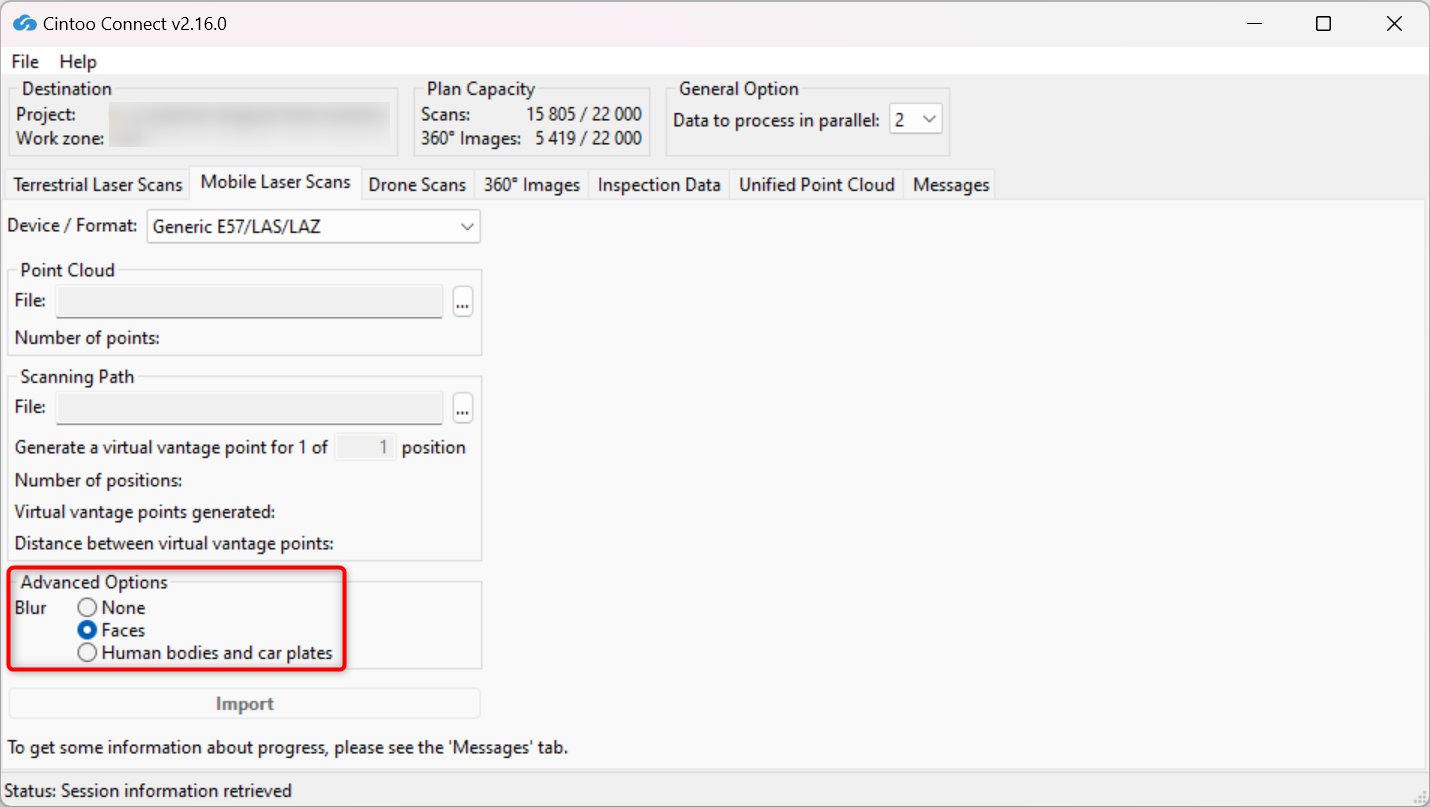
- Cette option est activée par défaut ; choisissez l'option None pour n'appliquer aucun floutage.
- Cette option floute automatiquement les visages capturés dans les images panoramiques incluses dans les scans importés dans Cintoo.
- Le floutage ne peut pas être annulé dans Cintoo une fois les scans importés.
- Tout fichier importé sans l'option Blur Faces activée doit être supprimé du projet Cintoo, puis réimporté avec l'option cochée afin d'appliquer le floutage automatique des visages.
- Activez ou désactivez l'option Blur - Human bodies and car plates :
- Cette option est désactivée par défaut ; l'option Faces est alors choisie.
- Activez cette option pour flouter automatiquement les corps humains y compris les visages et les plaques d'immatriculation capturés dans les images panoramiques incluses dans les scans importés dans Cintoo.
- Le floutage ne peut pas être annulé dans Cintoo une fois les scans importés.
- Tout fichier importé sans l'option Blur Human bodies and car plates activée doit être supprimé du projet Cintoo, puis réimporté avec l'option cochée afin d'appliquer le floutage automatique.
- Modifiez la valeur de Data to process in parallel selon vos besoins et en fonction des cœurs disponibles sur le PC.
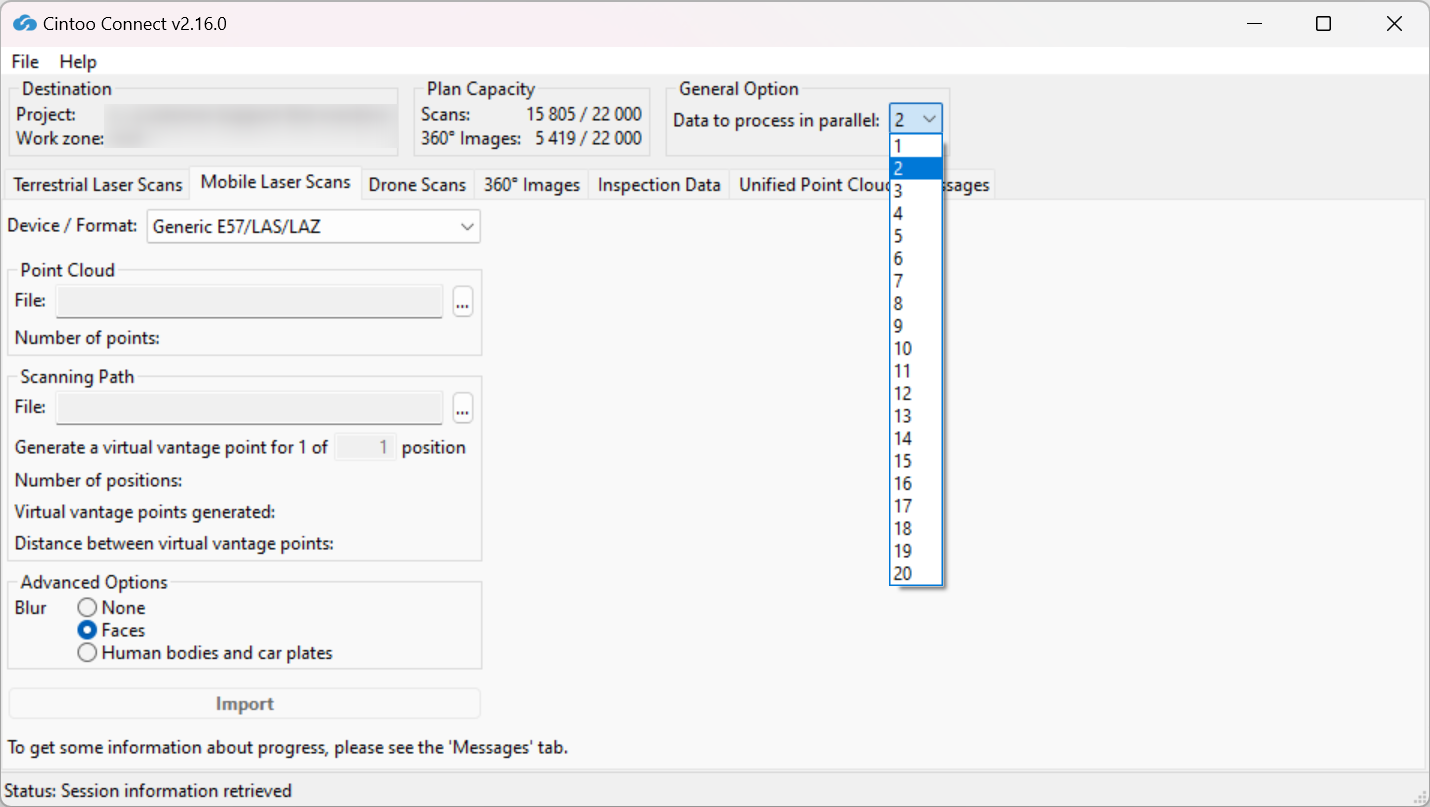
Avec un PC multicœur, il est possible de traiter plus de 2 scans (paramètre par défaut) en parallèle.
En moyenne, au moins 400 Mo de RAM par tranche de 10 millions de pixels sont nécessaires pour le traitement. Par exemple :
- 8 Go de RAM permettent de traiter en parallèle 5 scans de 40 millions de pixels chacun.
- 64 Go de RAM seront nécessaires pour traiter en parallèle 5 scans de 160 millions de pixels chacun.
- Cliquez sur Import.
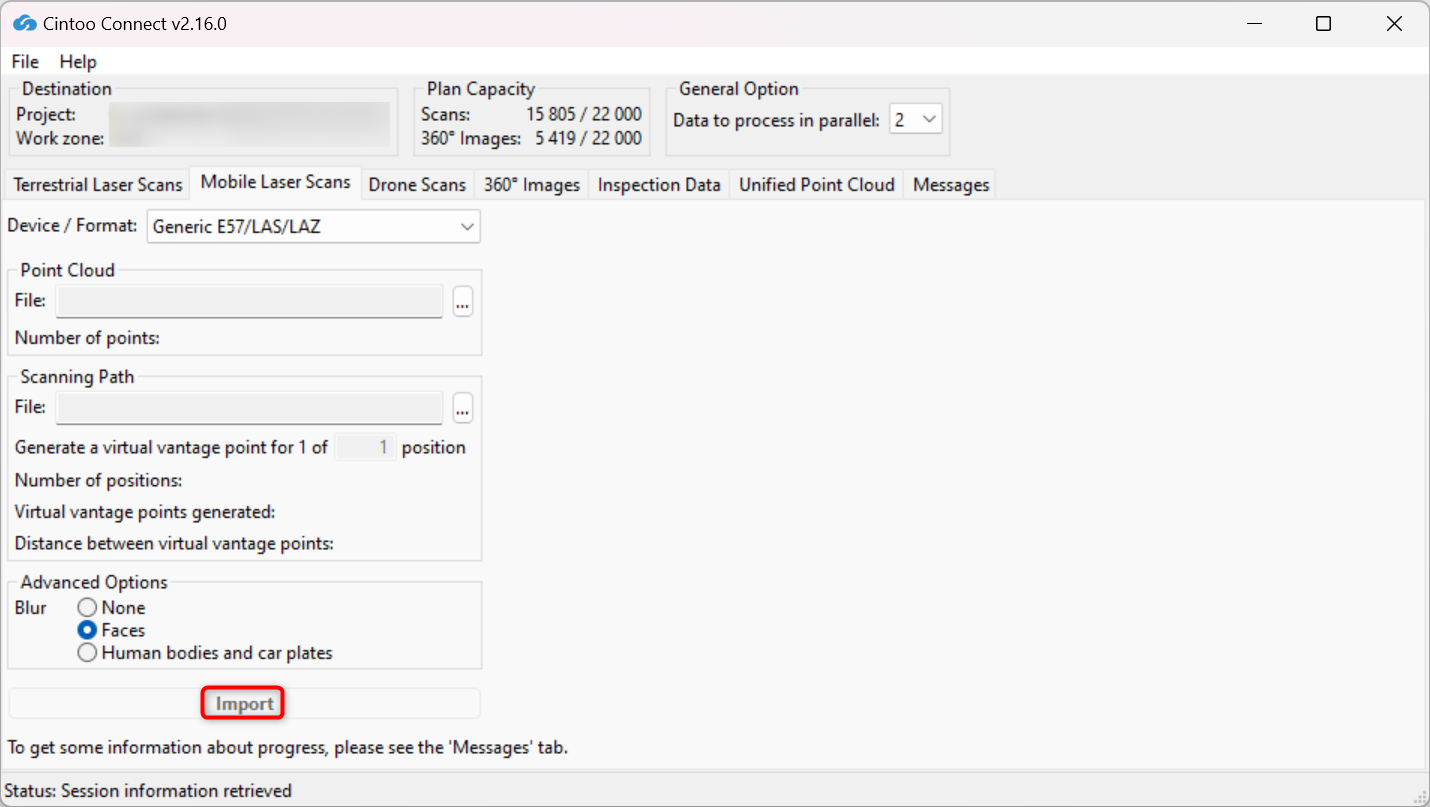
- Les nouveaux scans 3D apparaîtront un par un dans le projet Cintoo.
- Consultez de temps en temps l'onglet Messages pour vérifier que le processus se déroule correctement.
Exigences relatives à la trajectoire de scan
- Si l'équipement n'a pas de caméra (aucune photo panoramique n'est capturée).
Créez un fichier CSV contenant les positions X, Y et Z de chaque nouvelle position de scan 3D à créer.

- Utilisez la virgule « , » comme séparateur de colonnes.
- Nommez les colonnes filename, x, y, z, qw, qx, qy, qz
- Les valeurs x, y et z doivent être exprimées dans les unités du projet, dans le même système de coordonnées que les scans.
- Lors du traitement du nuage de points, Cintoo Connect créera une position de scan 3D à chacune de ces positions XYZ, accompagnée d'une image panoramique générée à partir du nuage de points (avec ou sans couleur selon la colorisation du nuage de points).
- Si l'équipement a capturé des images panoramiques.
Les images 360° associées doivent être stockées dans un même dossier, avec un fichier CSV contenant les informations de position et d'orientation de chaque panorama. Les formats attendus sont les suivants :
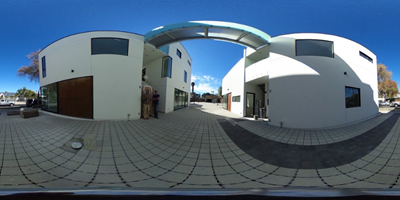
Toutes les images 360° doivent être des images sphériques au format JPEG ou PNG. Exemple d'image sphérique.
Le même dossier doit inclure un fichier CSV qui contient le nom de l'image 360° (avec son extension), sa position et son orientation, pour chaque image 360°.
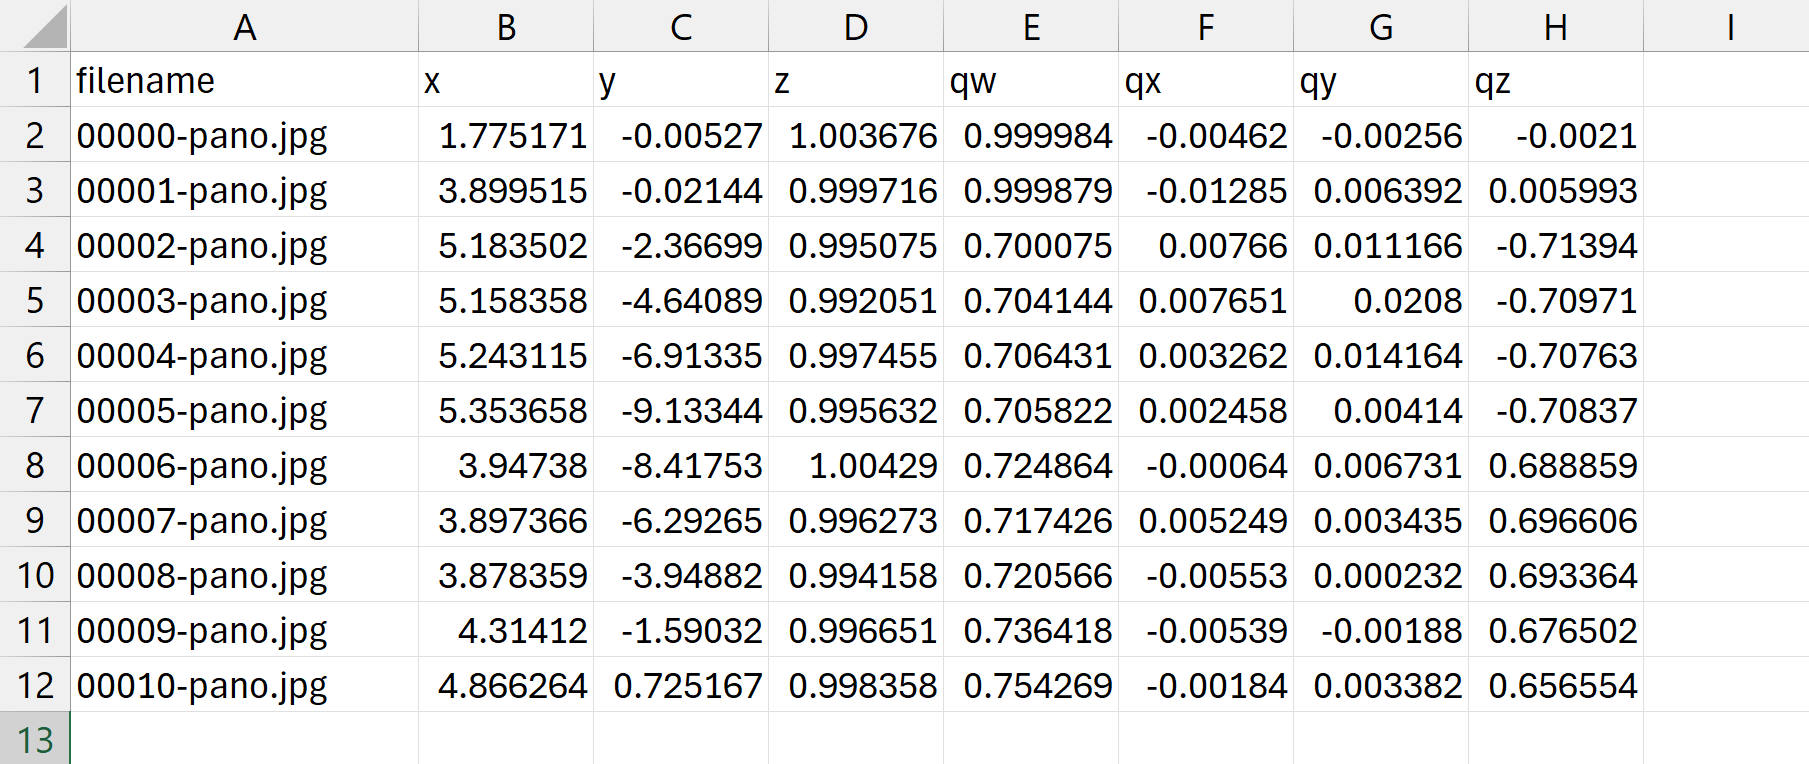
Le fichier CSV doit se présenter comme suit :
- Utilisez la virgule (,) comme séparateur de colonnes
- La colonne du nom de fichier doit être nommée filename
- Les noms de fichier doivent comporter leur extension (.jpg ou .png)
- Pour la position, nommez les colonnes x, y et z
- Les valeurs x, y et z doivent être exprimées dans les unités du projet, dans le même système de coordonnées que les scans.
- L'orientation doit être fournie sous la forme d'un quaternion ou d'un simple Heading
Utiliser des quaternions pour l'orientation
- Nommez les colonnes qw, qx, qy, qz
- La première ligne doit ressembler à ceci (l'ordre n'a pas d'importance) : filename, x, y, z, qw, qx, qy, qz
- Définissez qw = 1 et qx = qy = qz = 0 pour n'appliquer aucune rotation avec les quaternions.
Utiliser la valeur Heading pour l'orientation
Créez une colonne nommée heading dans le fichier CSV.
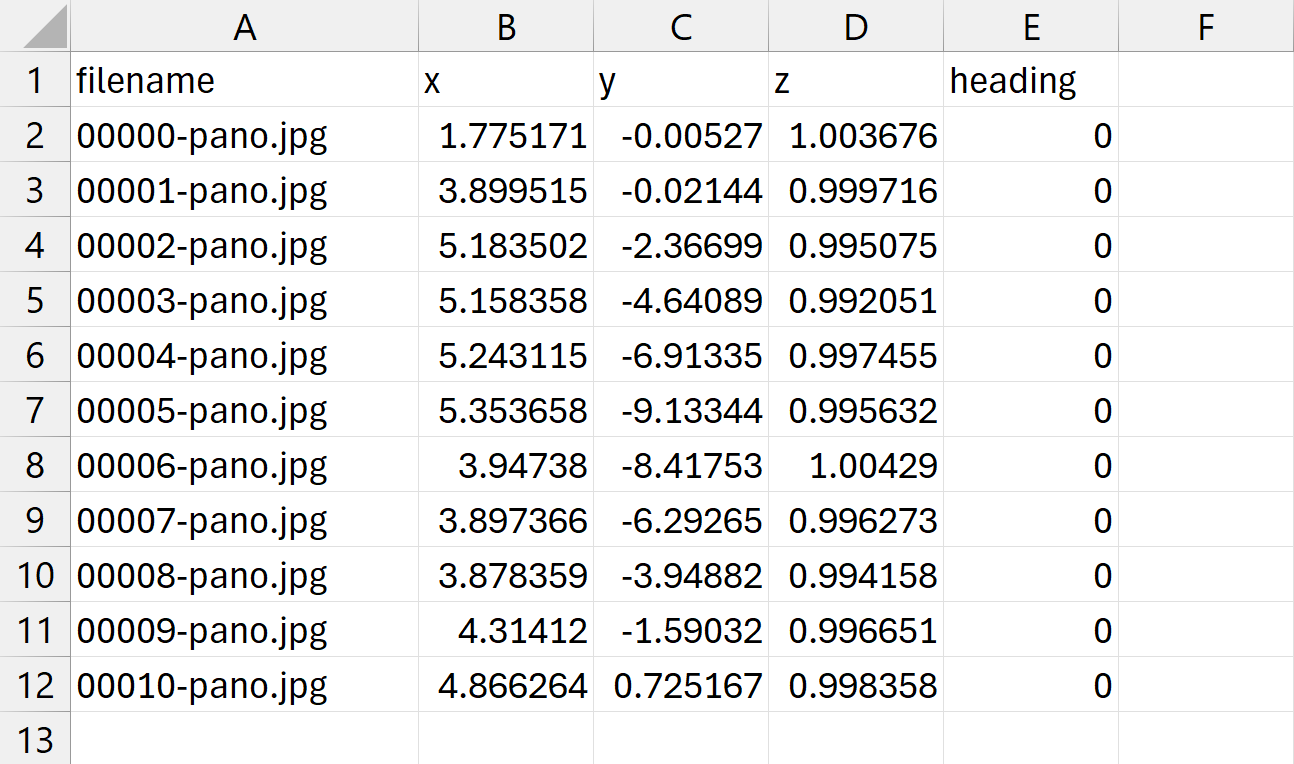
Le paramètre Heading représente l'angle en degrés, de rotation autour de l'axe Z. Vu de dessus, un angle positif représente une rotation dans le sens horaire (vers l'est).
L'angle prend comme référence le milieu de l'image et la direction du nord :
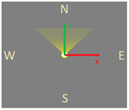
- Un Heading de 0 degré signifie que l'utilisateur verra le milieu de l'image en regardant vers le nord (+Y).
- Un Heading de 90 degrés signifie que l'utilisateur verra le milieu de l'image en regardant vers l'est (+X).
- Un Heading de 180 degrés signifie que l'utilisateur verra le milieu de l'image en regardant vers le sud (-Y).
- Un Heading de 270 degrés signifie que l'utilisateur verra le milieu de l'image en regardant vers l'ouest (-X).
Cet article a-t-il été utile ?
C'est super !
Merci pour votre commentaire
Désolé ! Nous n'avons pas pu vous être utile
Merci pour votre commentaire
Commentaires envoyés
Nous apprécions vos efforts et nous allons corriger l'article