この記事では、Xgrid Lixel L2 ProのモバイルスキャンデータをLixel StudioからエクスポートしてCintooにインポートする方法について説明します。Lixel L2 Proは、Cintoo Connect 2.18以降でサポートされています。
Xgrid Lixel L2 Proの詳細はこちら:Xgrid Lixel
目次
ステップ1:Lixel Studioからのエクスポート
Cintooにインポートする前に、Lixel Studioから、処理済みデータをパノラマ画像が埋め込まれたE57ファイルとしてエクスポートします。
Lixel StudioでToolsに移動し、Las to E57をクリックします。
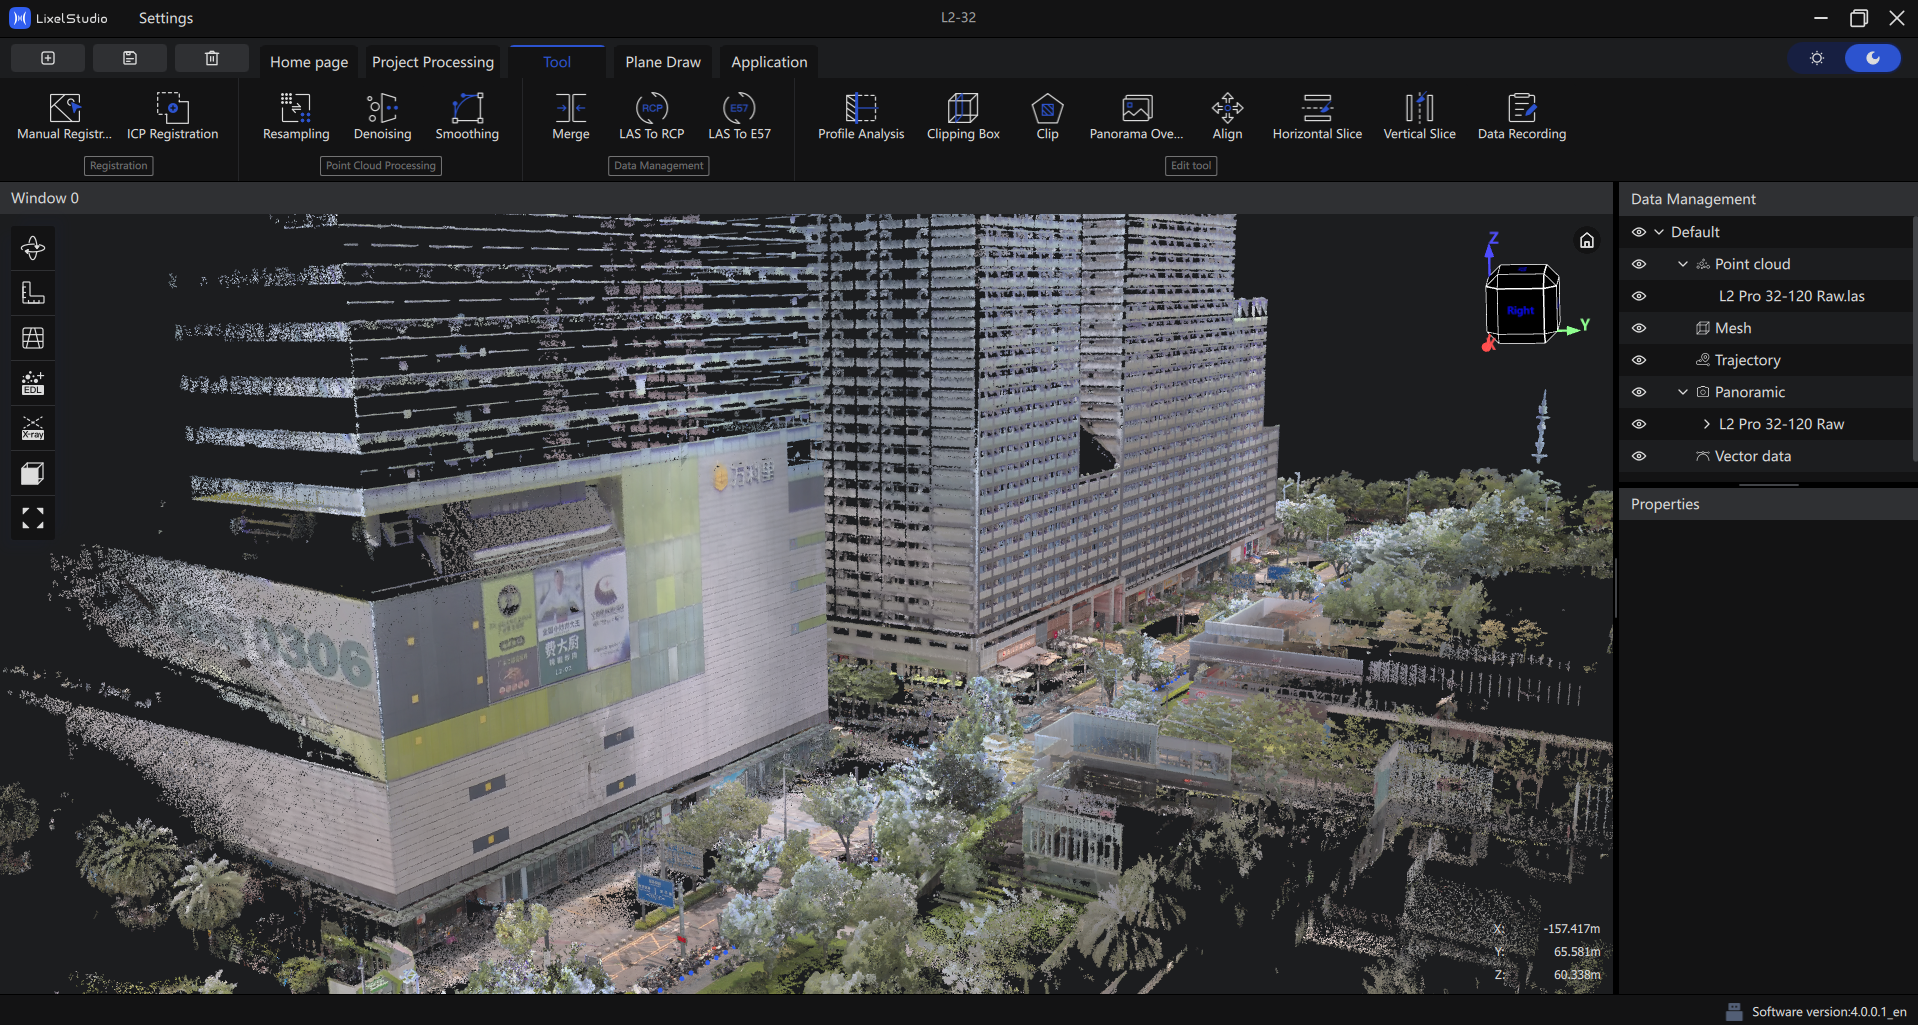
右側のパネルで、エクスポートする点群とパノラマ画像を選択し、Las to E57をクリックします。
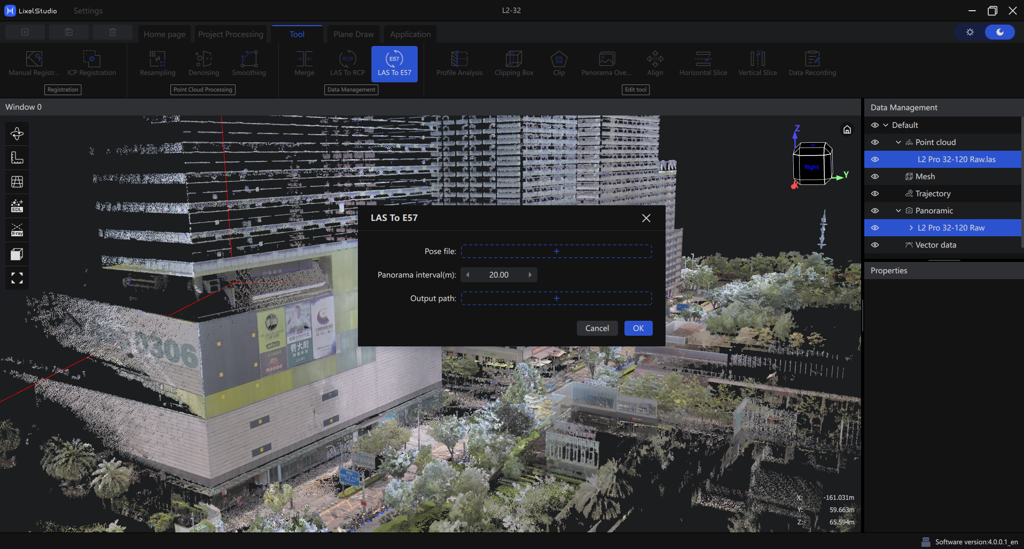
設定のポップアップが表示されます。次の設定を行います。
ポーズファイルの選択(Select poses file)
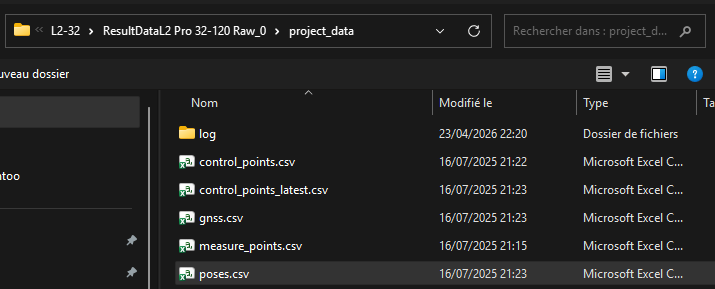
処理済みのproject_dataフォルダーを参照し、スキャンのポーズファイルを選択します。Lixel Studioは、処理中に生成された位置データをここに保存します。
パノラマ画像の間隔の設定(Set panoramic image interval)
エクスポートするパノラマ位置の間の距離間隔を選択します。Lixel L2 Proは移動中に画像を連続して撮影するため、すべての画像をエクスポートすると、冗長なデータを含む非常に大きなファイルになってしまいます。
Lixel Studioで設定したパノラマ間隔と、Cintooで適用する間引きは累積されます。エクスポート間隔が5 mの場合の例:
| Cintooでの間引き | 実質的な間隔 |
|---|---|
| 1 of 1(間引きなし) | 5 m |
| 1 of 2 | 10 m |
| 1 of 3 | 15 m |
5 mから始めると、Cintooの間引きオプションを使って、さらに減らす柔軟性が得られます。最初から粗く設定する(10 m、20 m)と、その密度に恒久的に固定されてしまいます。
出力先の選択(Choose output location)
E57ファイルを保存するフォルダーを選択します。このパスは、Cintoo Connectでインポートを開始するときに必要になるため、控えておいてください。
ステップ2:Cintoo Connectでのインポート
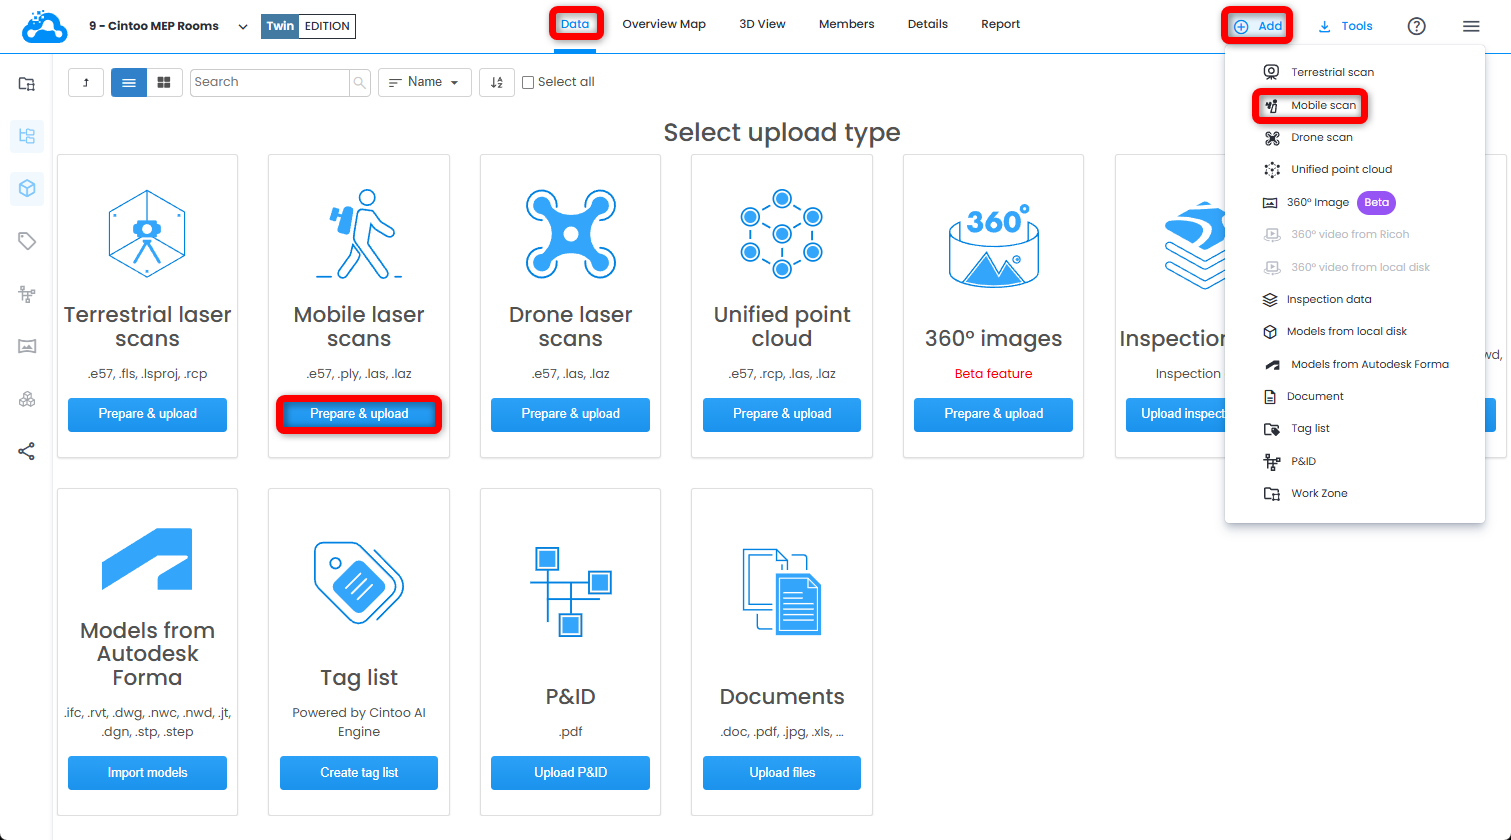
- データタブを開き、準備してアップロードをモバイルレーザースキャンタイルでクリックするか、モバイルレーザースキャンを右上の追加ドロップダウンメニューから選択します。Cintoo Connectが起動します。
- Cintoo ConnectのMobile Laser Scansタブで、ソースのDevice/FormatとしてXGRIDS L2 Proを選択します。
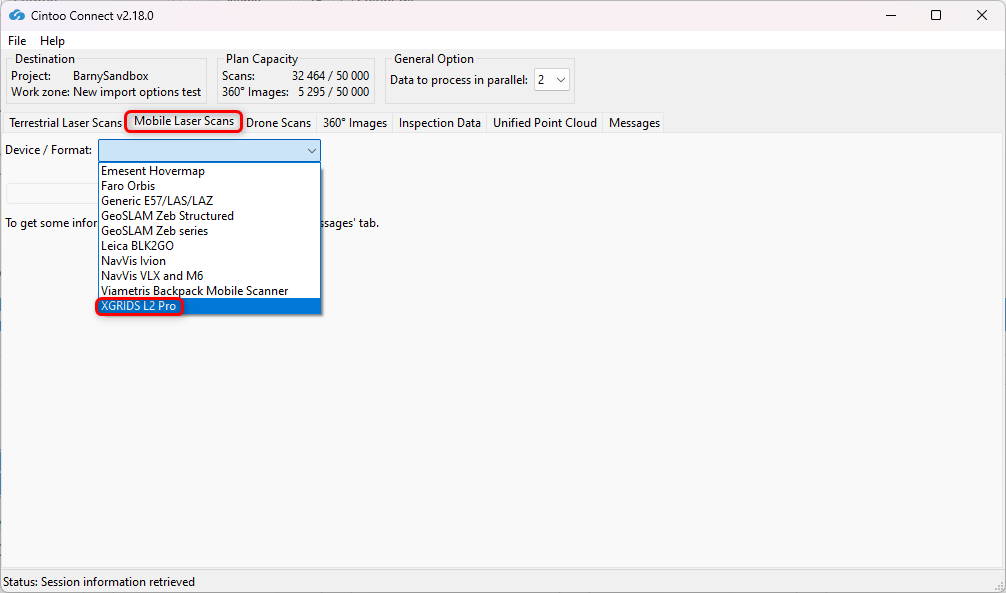
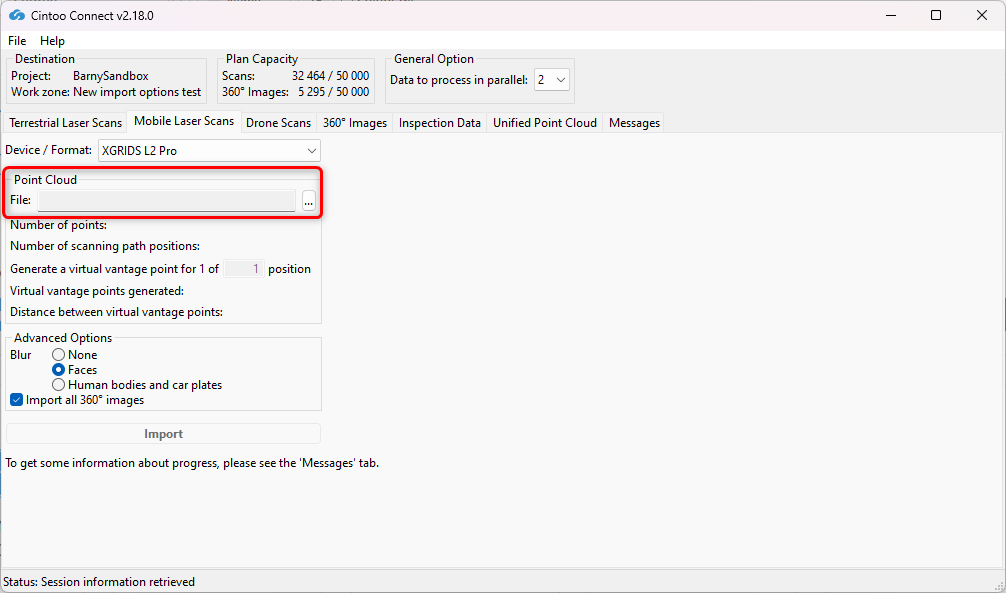
- Lixel StudioからエクスポートしたE57ファイルをPoint Cloudとして選択します。
- 必要に応じて、Positions sampling(間引き)を変更します。
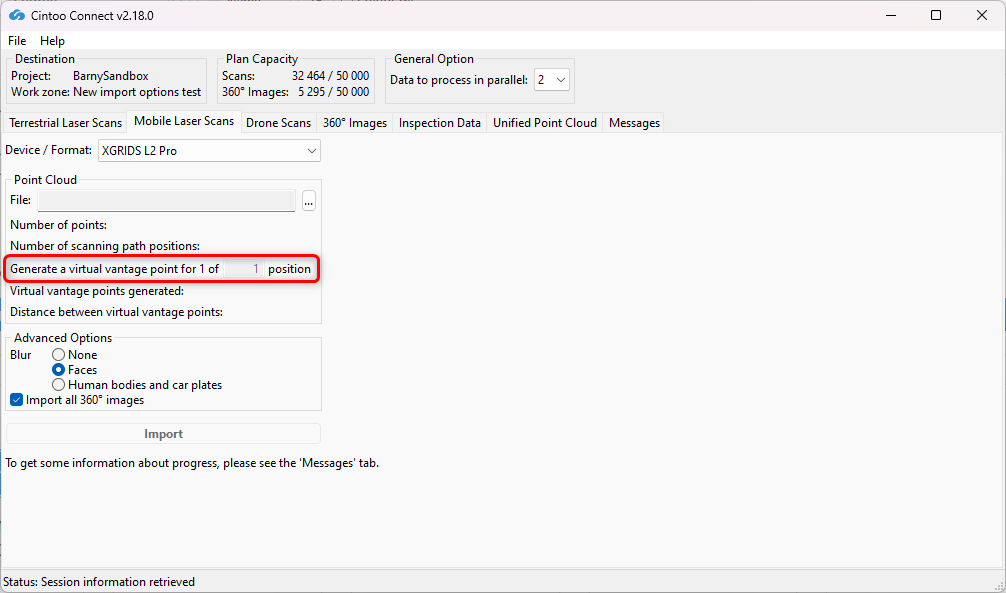
- 1 of 1:すべてのスキャン位置がインポートされます(フル密度)
- 1 of 2:1つおきの位置がインポートされ、実質的な間隔が2倍になります
- 値を大きくすると、VVPの数がさらに減り、それに比例して詳細度も下がります
- Blur - Facesを有効または無効にします。
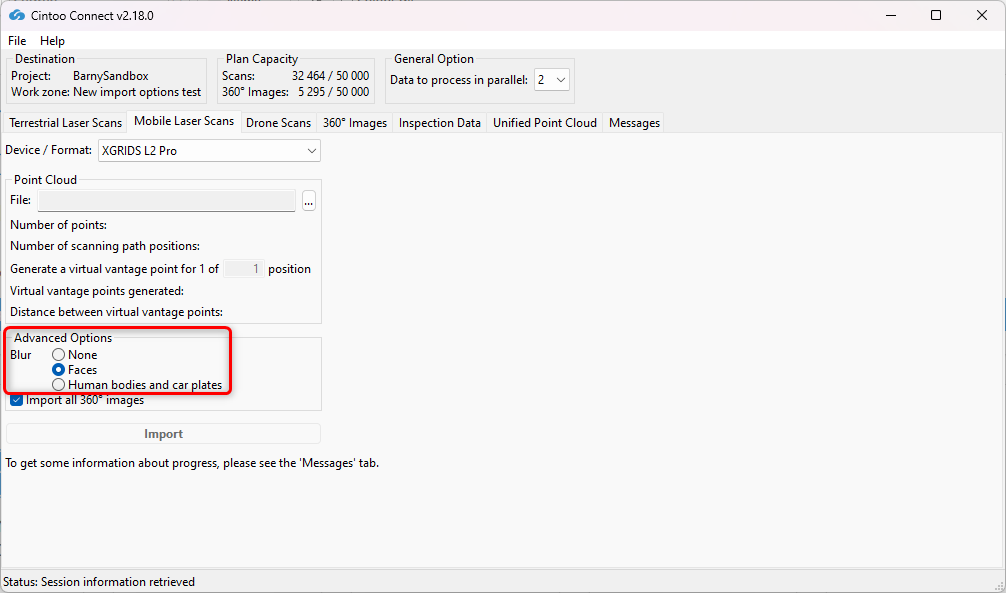
- このオプションはデフォルトで有効になっています。ぼかしを適用しない場合は、Noneオプションを選択します。
- このオプションは、Cintooにアップロードされるスキャンに含まれるパノラマ画像に写っている顔を自動的にぼかします。
- Cintooにスキャンをアップロードした後は、ぼかしを元に戻すことはできません。
- 顔の自動ぼかしを適用するには、Blur Facesオプションを有効にせずにアップロードしたファイルをCintooプロジェクトから削除し、オプションにチェックを入れて再アップロードする必要があります。
- Blur - Human bodies and car platesを有効または無効にします。
- このオプションはデフォルトで無効になっており、Facesオプションが選択されています。
- このオプションを有効にすると、Cintooにアップロードされるスキャンに含まれるパノラマ画像に写っている、顔を含む人体と車のナンバープレートが自動的にぼかされます。
- Cintooにスキャンをアップロードした後は、ぼかしを元に戻すことはできません。
- 自動ぼかしを適用するには、Blur Human bodies and car platesオプションを有効にせずにアップロードしたファイルをCintooプロジェクトから削除し、オプションにチェックを入れて再アップロードする必要があります。
- Import all 360 Imagesを有効または無効にします。
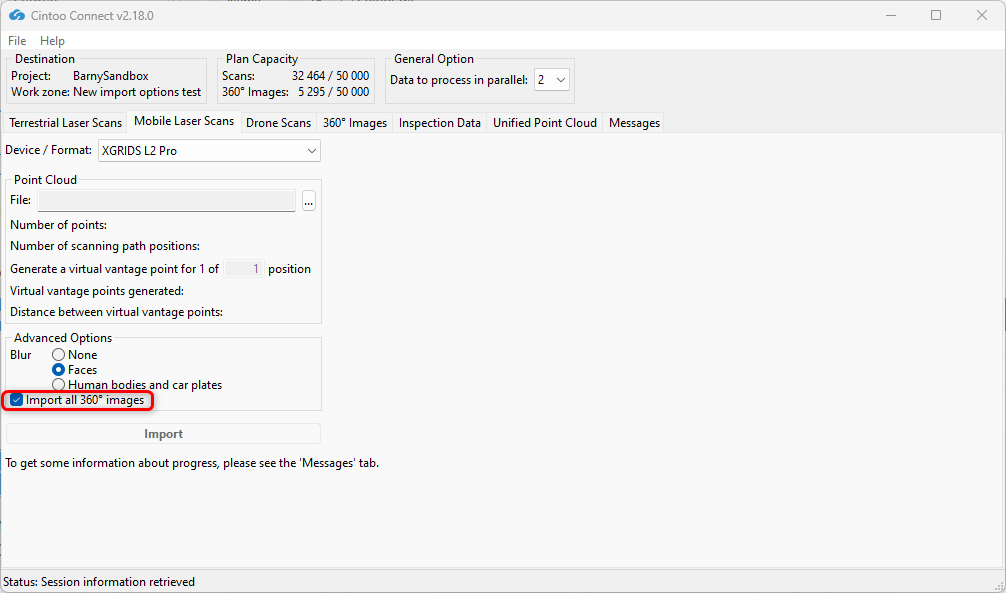
- このオプションはデフォルトでオンになっており、位置のサンプリング値に1 of 1 position以外を使用している場合でも、スキャンに含まれるすべての360°画像をインポートできます。
- スキャンに含まれるすべての360°画像が自動的にインポートされないようにするには、このオプションをオフにします。
- このオプションでアップロードした360°画像は、Cintooアカウントの360°画像の容量にカウントされ、スキャン容量にはカウントされません。
- このオプションでアップロードした360°画像には3Dデータが含まれません。パノラマ画像のみが表示されるため、これらの位置では3D 表示設定、計測、注釈を使用できません。
- このオプションは、プロジェクトのサイズを管理しながら、広い視覚的カバレッジが必要な場合に便利です。
- 必要に応じて、使用可能なPCのコア数に合わせてData to process in parallelの値を変更します。マルチコアPCでは、デフォルト設定の2つを超えるスキャンを並列処理できます。
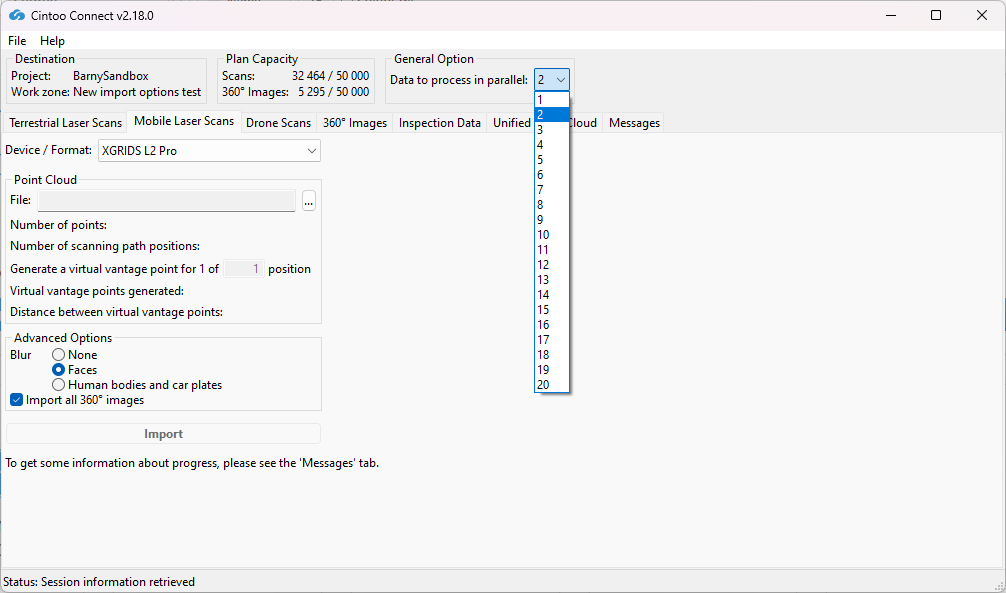
処理には、平均して1000万ピクセルあたり少なくとも400 MBのRAMが必要です。例:
- 8 GBのRAMがあれば、それぞれ4000万ピクセルのスキャン5つを並列処理できます。
- それぞれ1億6000万ピクセルのスキャン5つを並列処理するには、64 GBのRAMが必要です。
- Importをクリックします。
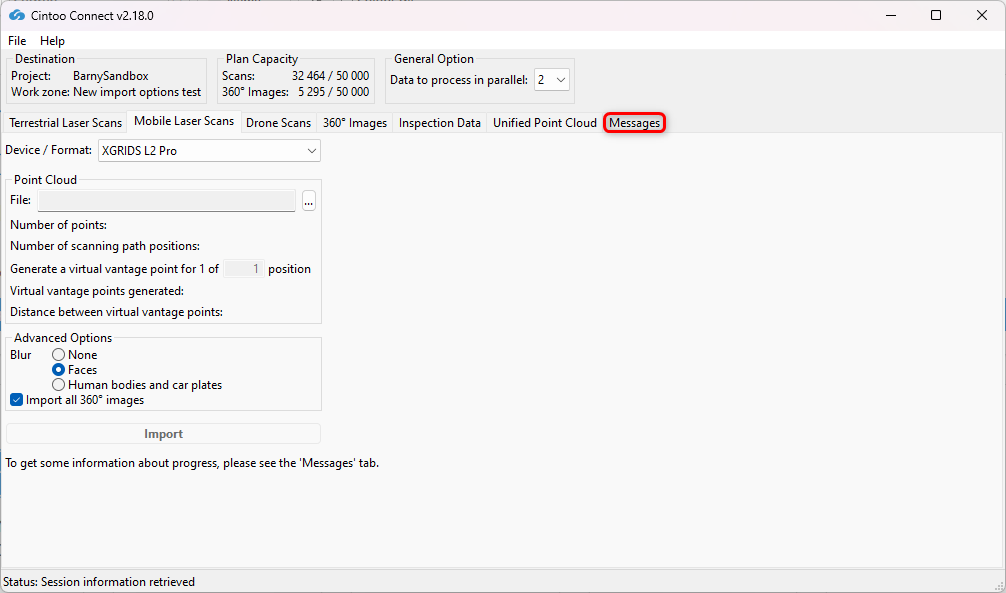
- 処理が問題なく実行されているかどうかを確認するため、Messagesタブを随時確認します。
- 新しい3Dスキャンが、Cintooプロジェクトに1つずつ表示されます。
この記事は役に立ちましたか?
それは素晴らしい!
フィードバックありがとうございます
お役に立てず申し訳ございません!
フィードバックありがとうございます
フィードバックを送信しました
記事の改善におけるご協力ありがとうございます。